


 Назад
























Ультразвуковой датчик: принцип работы и измерение расстояния
Ультразвуковой датчик – устройство для бесконтактного обнаружения объектов и измерения расстояния с помощью акустических колебаний выше диапазона слышимости человека. В распространенных промышленных импульсных моделях датчик излучает ультразвуковой сигнал, принимает его отражение от поверхности и определяет расстояние по времени прохождения сигнала.
На этом принципе основаны обнаружение объекта в заданной зоне, измерение расстояния до поверхности и контроль уровня жидкости или сыпучего материала. Хотя физический принцип общий, требования к диапазону, выходам и обработке сигнала различаются.
Что такое ультразвуковой датчик и из чего он состоит
Промышленный ультразвуковой датчик преобразует электрические сигналы в акустические колебания и обрабатывает принятый сигнал для определения расстояния или состояния обнаружения. В типовую конструкцию входят:
- Ультразвуковой преобразователь – излучает и/или принимает акустические колебания; часто используется пьезоэлектрический элемент.
- Генератор возбуждения – формирует электрический сигнал для излучения.
- Приемный тракт – усиливает и обрабатывает отраженный сигнал.
- Электронный блок обработки – определяет время прохождения, рассчитывает расстояние или сравнивает результат с порогом.
- Выходной интерфейс – передает измеренное значение либо сигнал обнаружения.
- Корпус и акустическая поверхность – обеспечивают монтаж и защиту компонентов.
В одних конструкциях один преобразователь поочередно излучает и принимает сигнал, в других эти функции разделены. Конкретный состав узлов зависит от модели.
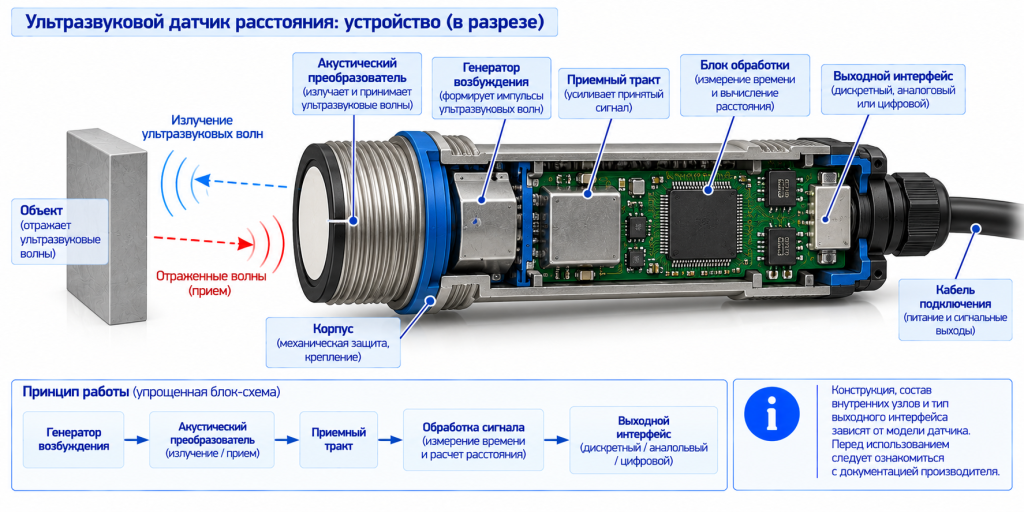
Ультразвуковой датчик формирует акустический импульс, принимает отраженный сигнал и обрабатывает его для определения расстояния или наличия объекта.
Принцип работы ультразвукового датчика
Принцип работы распространенного импульсного датчика основан на измерении времени прохождения акустического сигнала до объекта и обратно. Метод называется Time of Flight (ToF), или методом времени пролета.
- Электроника формирует сигнал возбуждения.
- Преобразователь излучает ультразвуковой импульс.
- Волна распространяется в контролируемой среде.
- Часть энергии отражается от поверхности объекта.
- Отраженный сигнал поступает в приемный тракт.
- Электроника определяет время между излучением и приемом.
- По времени и принятой скорости звука рассчитывается расстояние.
- Результат передается через измерительный выход либо сравнивается с заданным порогом обнаружения.
Например, на конвейере устройство может изменить состояние дискретного выхода, когда коробка оказывается в заданной зоне. Измерительная модель передает числовое значение расстояния через аналоговый или цифровой интерфейс. Алгоритм ToF по отражению не универсален для всех ультразвуковых устройств: применяются и методы с прохождением сигнала между отдельными преобразователями.
Почему ультразвуковой датчик обнаруживает разные материалы
Ультразвуковой датчик реагирует на акустическое отражение, а не на цвет поверхности или ее электрическую проводимость. Металл, пластик, стекло и другие материалы могут отражать звук, но надежность обнаружения зависит от условий.
- Размер поверхности: малый объект может отражать недостаточно энергии.
- Ориентация: наклонная поверхность направляет отражение в сторону от приемника.
- Форма и шероховатость: сложная геометрия рассеивает сигнал.
- Акустические свойства: мягкие и пористые материалы способны поглощать значительную часть энергии.
Следовательно, способность обнаруживать объекты разных цветов не означает одинаковую надежность для любых материалов и геометрий.
Измерение расстояния ультразвуковым датчиком
Для импульсного измерения по отраженному сигналу расстояние определяется формулой:
L = v × t / 2
где L – расстояние до отражающей поверхности (м), v – скорость звука в среде (м/с), t – время от излучения до приема отражения (с). Деление на два необходимо потому, что сигнал проходит путь до поверхности и обратно.
Скорость звука зависит от среды и ее состояния. В воздухе существенное влияние оказывает температура; при определенных условиях важен также состав газа. Использование скорости, не соответствующей фактической среде, приводит к систематической ошибке измерения.
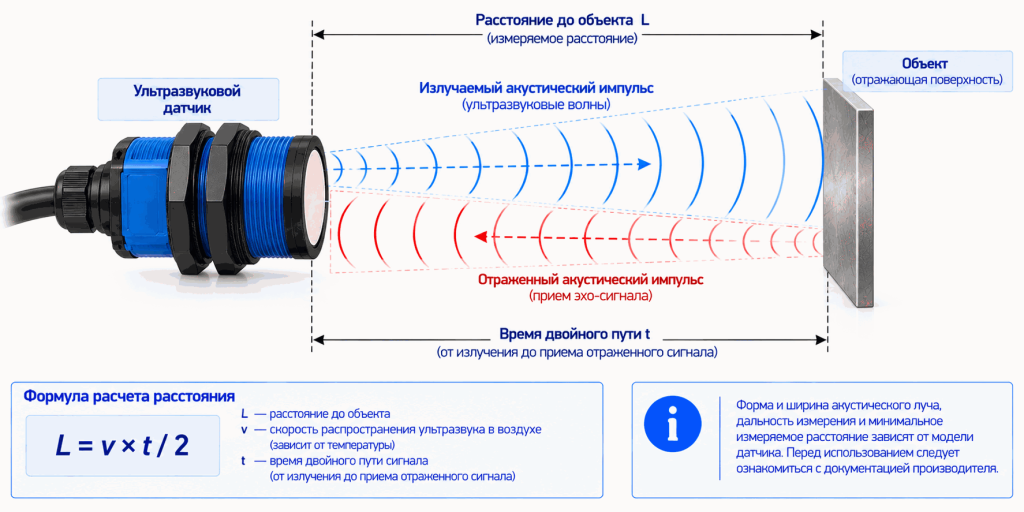
Расстояние до объекта рассчитывается по времени распространения ультразвукового импульса до поверхности и обратно.
Пример расчета расстояния
Если время прохождения сигнала туда и обратно составляет 6 мс (0,006 с), а для условий примера принята скорость звука 343 м/с, то:
L = 343 × 0,006 / 2 ≈ 1,03 м.
Это иллюстрация расчета, а не универсальная скорость звука или паспортная точность конкретного датчика.
Что влияет на точность измерения расстояния
- Скорость звука и температура среды: изменение скорости приводит к изменению расчетного расстояния.
- Форма, размер и ориентация объекта: определяют, какая часть отражения достигает приемника.
- Качество отраженного сигнала: влияет на определение момента приема.
- Рабочий диапазон: за его пределами характеристики измерения не гарантируются.
Точность характеризует близость результата к действительному значению, разрешение – минимальное различимое изменение, повторяемость – разброс при одинаковых условиях. Высокое разрешение само по себе не означает высокую точность.
Датчик наличия объекта и датчик расстояния: в чем разница
| Характеристика | Датчик наличия объекта | Датчик расстояния |
|---|---|---|
| Задача | Обнаружение в заданной зоне | Измерение расстояния до поверхности |
| Результат | Состояние обнаружения | Числовое значение расстояния |
| Типичный выход | Дискретный | Аналоговый или цифровой |
| Применение | Контроль наличия и положения | Измерение положения и расстояния |
Датчик наличия обычно сравнивает измеренное расстояние с порогом и выдает дискретный сигнал. Измерительный датчик передает числовое значение. Некоторые модели совмещают оба режима и имеют программируемые дискретные выходы. Не каждый ультразвуковой датчик предоставляет числовое значение расстояния.
Принцип работы ультразвукового датчика уровня
Бесконтактный ультразвуковой уровнемер устанавливается над средой и измеряет расстояние до ее поверхности. Он излучает импульс, принимает отражение и вычисляет расстояние, после чего уровень определяется относительно выбранной нулевой отметки.
Для вертикальной установки с известной геометрией:
H = H₀ − L
где H – уровень относительно нулевой отметки, H₀ – расстояние от акустической поверхности датчика до этой отметки, L – измеренное расстояние до поверхности.
При повышении уровня L уменьшается, поэтому H возрастает. Для вычисления объема дополнительно нужна геометрия емкости.
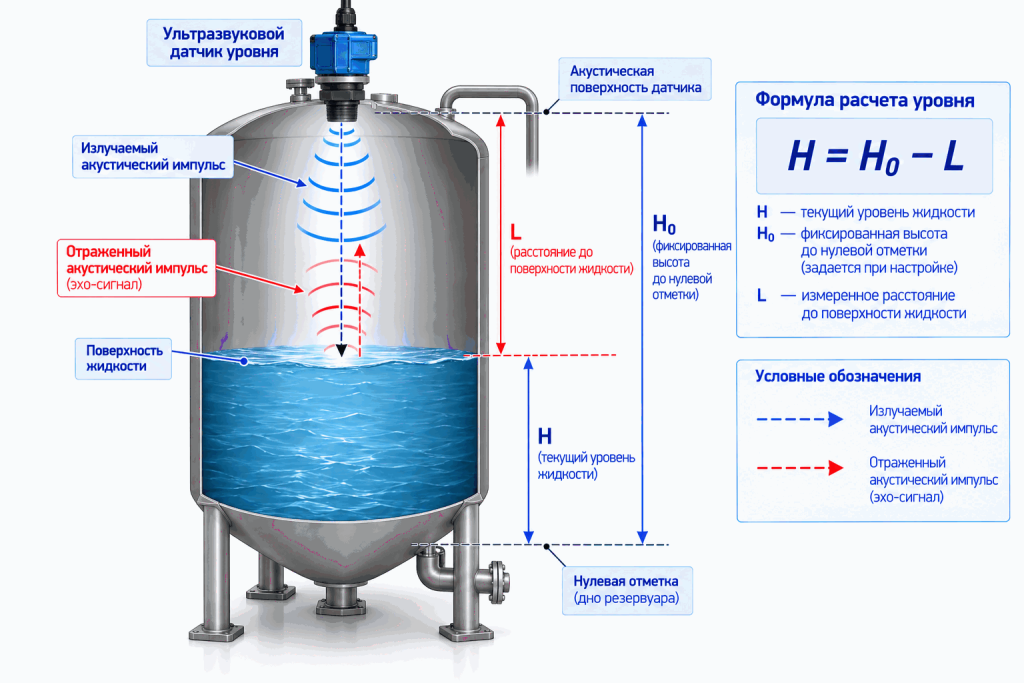
Ультразвуковой уровнемер определяет расстояние до поверхности жидкости, по которому рассчитывается уровень относительно заданной отметки.
Измерение уровня жидкости
Ультразвуковые датчики используют в резервуарах и технологических емкостях, когда важно измерять уровень без погружения чувствительного элемента. Но пена способна поглощать или рассеивать звук, пар и неоднородная газовая среда – менять условия его распространения, а внутренние конструкции – создавать ложные отражения. При таких условиях применимость модели проверяют по документации.
Измерение уровня сыпучих материалов
В бункерах и силосах измеряют расстояние до поверхности гранул, порошков и других материалов. Угол откоса, неровности насыпи, пыль и расположение датчика влияют на отраженный сигнал. Полученное расстояние относится к поверхности, формирующей зарегистрированное отражение, и не обязательно описывает средний уровень во всем объеме. Это важно при оценке запасов. Бесконтактные уровнемеры не следует смешивать с погружными ультразвуковыми устройствами.
Основные характеристики ультразвуковых датчиков
| Параметр | Значение |
|---|---|
| Рабочий диапазон | Интервал расстояний с заявленными характеристиками |
| Минимальное расстояние обнаружения | Ближайшее гарантируемое расстояние согласно документации |
| Мертвая зона | Ближняя область без гарантированного обнаружения или измерения |
| Диаграмма направленности | Пространственная область чувствительности акустического луча |
| Разрешение | Минимальное различимое изменение расстояния |
| Точность и повторяемость | Близость к истинному значению и разброс результатов |
| Время отклика | Скорость формирования или обновления результата |
| Температурная компенсация | Учет температурного влияния на скорость звука |
| Тип выхода | Дискретный, аналоговый или цифровой сигнал |
| Степень защиты | Защита оболочки от внешних воздействий по указанной классификации |
Мертвая зона – область непосредственно перед датчиком, где измерение не гарантируется. Она может быть связана с длительностью излучения, затуханием колебаний преобразователя и восстановлением приемного тракта: близкое отражение возвращается слишком рано. Мертвая зона и минимальное расстояние измерения могут определяться в документации по-разному, поэтому нужно ориентироваться на паспортные определения конкретной модели.
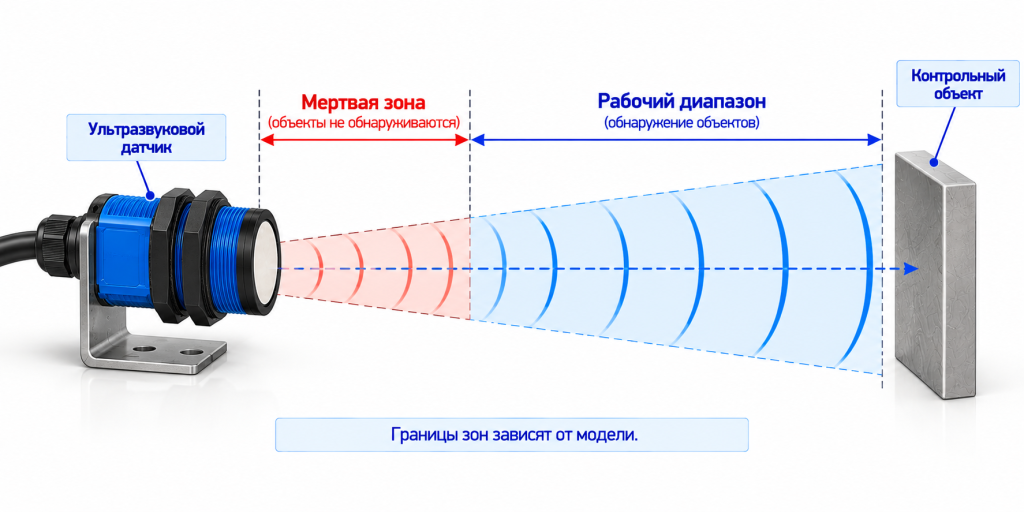
Вблизи ультразвукового датчика существует мертвая зона, а измерение расстояния выполняется в пределах рабочего диапазона, указанного производителем.
Применение ультразвуковых датчиков в промышленности
| Область | Задача | Причина применения |
|---|---|---|
| Конвейерные линии | Обнаружение объектов | Контроль без механического контакта |
| Складская автоматизация | Положение груза | Измерение расстояния до поверхности |
| Резервуары | Уровень жидкости | Бесконтактное измерение сверху |
| Бункеры и силосы | Уровень сыпучих материалов | Измерение над поверхностью насыпи |
| Производственные линии | Положение деталей | Контроль расстояния без касания |
| Упаковочное оборудование | Обнаружение упаковки | Работа с разными цветами при подходящем отражении |
На конвейере метод полезен при контроле объектов разных цветов, если их размер и ориентация обеспечивают отражение. В емкостях он позволяет избежать погружения чувствительного элемента, а в складской автоматизации – получать данные о положении груза. Для быстрых процессов дополнительно проверяют время отклика.
Преимущества и ограничения ультразвуковых датчиков
| Преимущества | Ограничения |
|---|---|
| Бесконтактное обнаружение | Ближняя нерабочая зона |
| Измерение расстояния | Зависимость от скорости звука |
| Обнаружение объектов разных цветов | Влияние формы и ориентации |
| Контроль уровня без контакта со средой | Пена, пыль и сложная газовая среда |
| Интеграция в промышленную автоматику | Возможные посторонние отражения |
Отсутствие механического контакта исключает необходимость касания контролируемого объекта, но для надежного результата ультразвук должен пройти до поверхности и вернуться к приемнику. Поэтому технология не является универсальной заменой оптических, индуктивных и емкостных датчиков: решение определяется свойствами объекта и условиями применения.
Что учитывать при выборе ультразвукового датчика
- Определить задачу: наличие объекта, измерение расстояния или уровня.
- Уточнить материал, размеры, форму и ориентацию поверхности.
- Определить минимальное и максимальное расстояния.
- Проверить мертвую зону по документации.
- Оценить температуру, состав среды, пыль, пар и возможные отражения.
- Сопоставить требования к точности, разрешению, повторяемости и времени отклика.
- Проверить выходной сигнал и совместимость с системой управления.
- Выбрать модель по документации производителя с учетом условий установки.
Для уровнемеров дополнительно учитывают высоту резервуара, геометрию и характер поверхности материала. Выбрать ультразвуковой датчик можно в нашем каталоге.
Часто задаваемые вопросы
Как работает ультразвуковой датчик?
Как ультразвуковой датчик измеряет расстояние?
От каких материалов отражается ультразвук?
Как ультразвуковой датчик измеряет уровень жидкости?
Что такое мертвая зона ультразвукового датчика?

Контакты
 Наш офис
109428, Москва, БЦ Юнион, Рязанский проспект 24 корпус 2, 11 этаж, офис 1101
 +7 (495) 135-135-5
 info1@owenkomplekt.ru
График: Пн-Пт 09:00 - 18:00


Наш склад
109456, Москва, 1-й Вешняковский проезд, дом 2, строение 6
info1@owenkomplekt.ru
График: Пн-Пт 09:00 - 18:00


