


 Назад
























ПЛК: что это такое, расшифровка, устройство и принцип работы
ПЛК – программируемый логический контроллер, специализированное электронное устройство для автоматического управления машинами, установками и технологическими процессами по заданной программе. Контроллер получает данные от датчиков и других источников сигналов, обрабатывает их согласно программе и формирует команды для исполнительных устройств и других элементов системы автоматизации.
В упрощенном виде работа ПЛК выглядит так:
датчики / сигналы → входы ПЛК → обработка программой → выходы ПЛК → исполнительные устройства.
ПЛК иногда сравнивают с промышленным компьютером, поскольку он тоже выполняет программу и обрабатывает данные. Однако такое сравнение условно. ПЛК изначально предназначен для задач автоматизации и непосредственного взаимодействия с сигналами оборудования, а его аппаратное и программное исполнение ориентировано на управление технологическими объектами.
Как расшифровывается ПЛК
Аббревиатура ПЛК расшифровывается как «программируемый логический контроллер». Английский эквивалент – PLC (Programmable Logic Controller).
Каждая часть названия отражает назначение устройства:
- программируемый – алгоритм работы определяется пользовательской программой и может изменяться без перестроения аппаратной логики управления;
- логический – исторически такие контроллеры широко применялись вместо релейных схем для выполнения логических операций и последовательностей, хотя современные ПЛК решают значительно более широкий круг задач;
- контроллер – устройство получает данные, обрабатывает их и формирует управляющие воздействия.
Таким образом, ПЛК – не просто устройство для выполнения логических операций. Современный промышленный контроллер может обрабатывать аналоговые величины, выполнять вычисления и регулирование, обмениваться данными с другим оборудованием и координировать работу отдельных частей системы автоматизации.
Что такое ПЛК в автоматизации
В системе автоматизации ПЛК выполняет заданный алгоритм управления технологическим объектом. Он получает информацию о состоянии процесса, обрабатывает ее по программе и формирует необходимые команды.
Простейшую систему можно представить цепочкой:
датчик → ПЛК → исполнительное устройство.
Например, датчик передает контроллеру информацию о состоянии оборудования или значении технологической величины. ПЛК анализирует полученные данные и, если предусмотренные программой условия выполнены, формирует команду для исполнительного устройства.
Реальная система автоматизации обычно сложнее. Помимо ПЛК, в нее могут входить:
- панели оператора HMI;
- частотные преобразователи;
- удаленные модули ввода-вывода;
- другие контроллеры;
- системы диспетчеризации и верхнего уровня;
- промышленные сети и другие средства связи.
ПЛК при этом является одним из элементов системы управления, а не всей системой автоматизации. Датчики формируют информацию о процессе, контроллер выполняет алгоритм, исполнительные устройства воздействуют на объект, а HMI и системы верхнего уровня обеспечивают взаимодействие с оператором, визуализацию, диспетчеризацию и обмен данными.
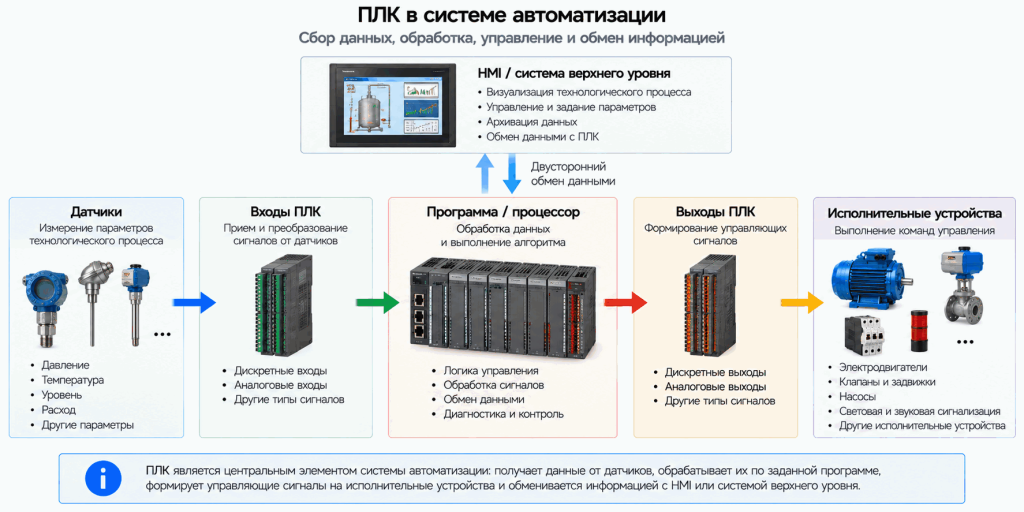
ПЛК получает сигналы от датчиков через входные модули, обрабатывает данные по заданной программе и через выходы формирует команды для исполнительных устройств. Двусторонняя связь с HMI или системой верхнего уровня используется для визуализации, передачи данных, задания параметров и контроля технологического процесса.
Для чего нужен ПЛК
ПЛК нужен для автоматического выполнения заданного алгоритма управления оборудованием или технологическим процессом. Вместо того чтобы оператор постоянно анализировал сигналы и вручную подавал команды, значительную часть предусмотренных алгоритмом действий выполняет контроллер.
Типовые задачи ПЛК:
- обработка сигналов датчиков;
- проверка логических условий;
- управление исполнительными устройствами;
- выполнение последовательностей операций;
- работа с таймерами и счетчиками;
- регулирование технологических параметров;
- обработка аварийных и предупредительных состояний;
- обмен данными с другим оборудованием;
- взаимодействие с HMI и системами верхнего уровня.
Например, ПЛК может контролировать уровень жидкости, управлять насосами по заданному алгоритму, учитывать разрешения и блокировки, формировать предупреждения и передавать информацию на панель оператора.
При этом ПЛК выполняет только те функции, которые предусмотрены его аппаратными и программными возможностями и реализованным алгоритмом. Наличие контроллера само по себе не означает, что система выполняет все перечисленные задачи.
Как выглядит ПЛК
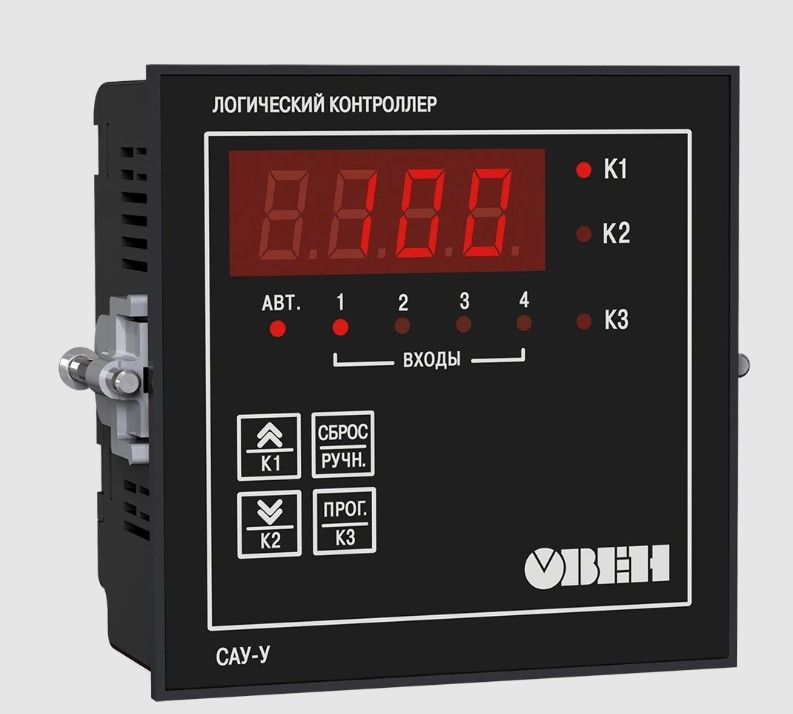
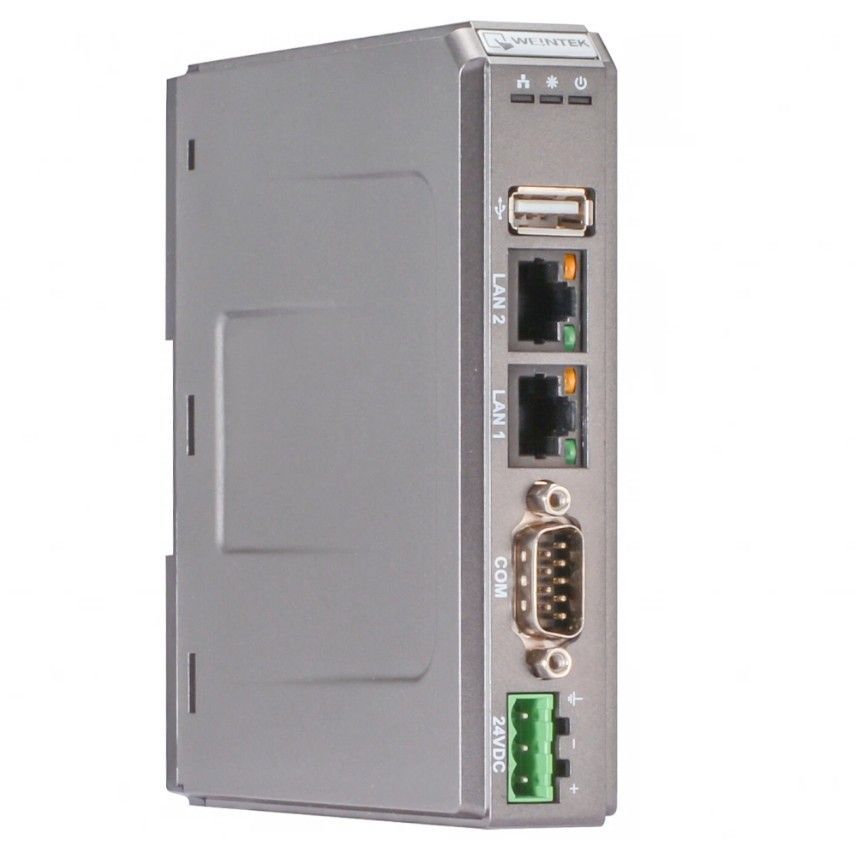
Единого внешнего вида ПЛК не существует. Конструкция зависит от производителя, серии и архитектуры контроллера.
ПЛК может быть:
- моноблочным;
- модульным;
- компактным;
- с дисплеем или без него;
- со встроенными входами и выходами либо с отдельными модулями ввода-вывода.
На типовом контроллере или входящих в его систему модулях можно увидеть клеммы или разъемы питания, входы и выходы, коммуникационные интерфейсы и светодиодную индикацию. У некоторых моделей также предусмотрены дисплей или органы управления.
Расположение этих элементов нельзя считать универсальным. Например, у компактного ПЛК входы и выходы могут находиться непосредственно на основном устройстве, а у модульной системы функции распределены между процессорным и дополнительными модулями.
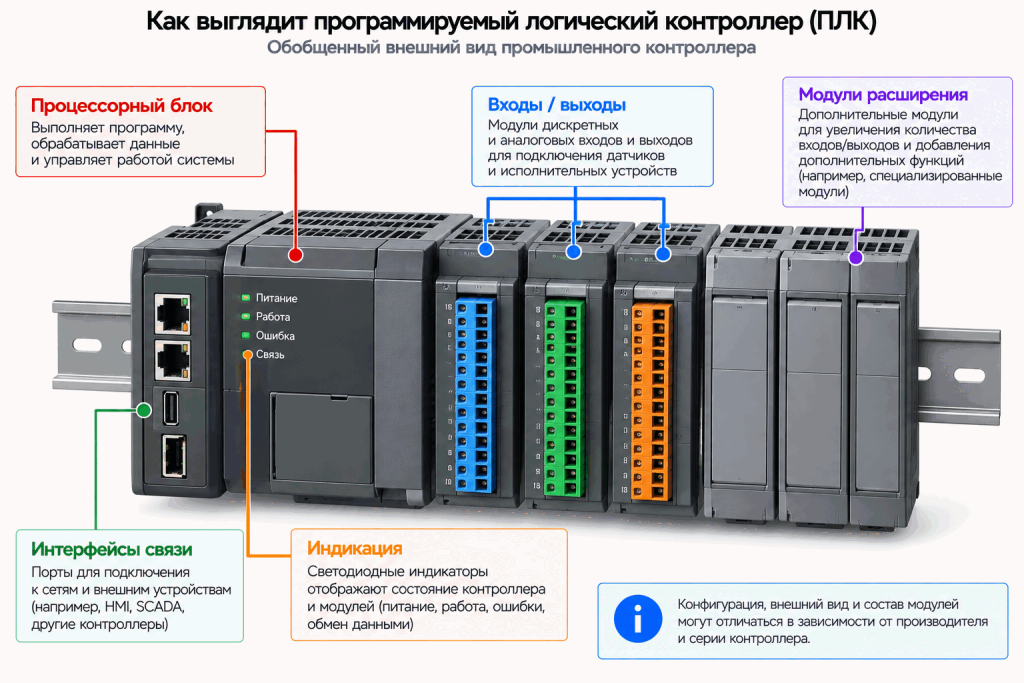
Обобщенный внешний вид модульного ПЛК: процессорный блок выполняет программу и обрабатывает данные, модули ввода-вывода обеспечивают обмен сигналами с оборудованием, а интерфейсы связи – взаимодействие с другими устройствами и системами. Состав модулей, расположение элементов и индикация зависят от производителя и конкретной серии контроллера.
Устройство ПЛК
Конкретная конструкция ПЛК зависит от модели, но функционально в системе контроллера можно выделить процессор, память, средства ввода-вывода, коммуникационные интерфейсы и средства питания. Эти элементы могут находиться в одном корпусе или распределяться между несколькими модулями.
Процессор
Процессор выполняет пользовательскую программу и организует работу контроллера. Он обрабатывает данные, выполняет логические и арифметические операции и участвует в формировании управляющих воздействий в соответствии с программой.
При этом работа процессора не ограничивается последовательностью «прочитать вход – изменить выход»: конкретная среда исполнения может поддерживать несколько задач, разные приоритеты и другие механизмы выполнения программы.
Память
Память используется для хранения программы и данных, необходимых при работе контроллера. В ней могут находиться пользовательская программа, текущие значения переменных, настройки и другие данные.
Разные области памяти могут иметь различное назначение. В частности, способность отдельных данных сохраняться после отключения питания зависит от архитектуры и настроек конкретного ПЛК, поэтому считать все рабочие значения автоматически энергонезависимыми нельзя.
Входы
Входы позволяют ПЛК получать информацию от внешних устройств – датчиков, кнопок, переключателей и других источников сигналов.
Основные типы:
- дискретные входы – принимают сигналы с определенными состояниями, которые затем интерпретируются контроллером согласно аппаратной и программной конфигурации;
- аналоговые входы – используются для получения сигнала, представляющего изменяющуюся величину в определенном диапазоне.
Вход ПЛК воспринимает электрический сигнал, а его смысл определяется подключенным устройством и программой. Например, один и тот же тип дискретного входа может использоваться для сигнала кнопки, датчика положения или аварийного контакта.
Выходы
Выходы позволяют контроллеру передавать управляющие сигналы внешнему оборудованию.
Они могут быть:
- дискретными – для формирования дискретных управляющих состояний;
- аналоговыми – для формирования изменяющегося управляющего сигнала.
Электрическое исполнение и допустимая нагрузка выходов зависят от контроллера или модуля. Наличие выхода ПЛК не означает, что к нему можно непосредственно подключить любую исполнительную нагрузку. Между ПЛК и силовым оборудованием при необходимости применяются соответствующие интерфейсные или коммутационные устройства.
Модули ввода-вывода
Средства ввода-вывода могут быть встроены непосредственно в контроллер либо реализованы отдельными модулями. Дополнительные модули позволяют увеличить количество каналов или добавить необходимые типы сигналов.
Модули могут устанавливаться рядом с процессорным блоком или, если архитектура системы это предусматривает, использоваться как удаленный ввод-вывод с обменом данными по промышленной сети.
Интерфейсы связи
Коммуникационные интерфейсы позволяют ПЛК обмениваться данными с другими элементами автоматизации:
- HMI;
- частотными преобразователями;
- удаленными модулями;
- другими контроллерами;
- системами верхнего уровня.
Следует различать физический интерфейс и протокол обмена. Наличие подходящего разъема или физического интерфейса само по себе не гарантирует совместимость двух устройств: они должны поддерживать совместимый способ обмена данными.
Питание
Для работы ПЛК требуется электропитание. Оно может подаваться непосредственно на контроллер или через отдельный блок питания – это зависит от архитектуры оборудования.
Универсального напряжения питания для всех ПЛК нет. Допустимые параметры определяются документацией конкретного контроллера и используемых модулей.
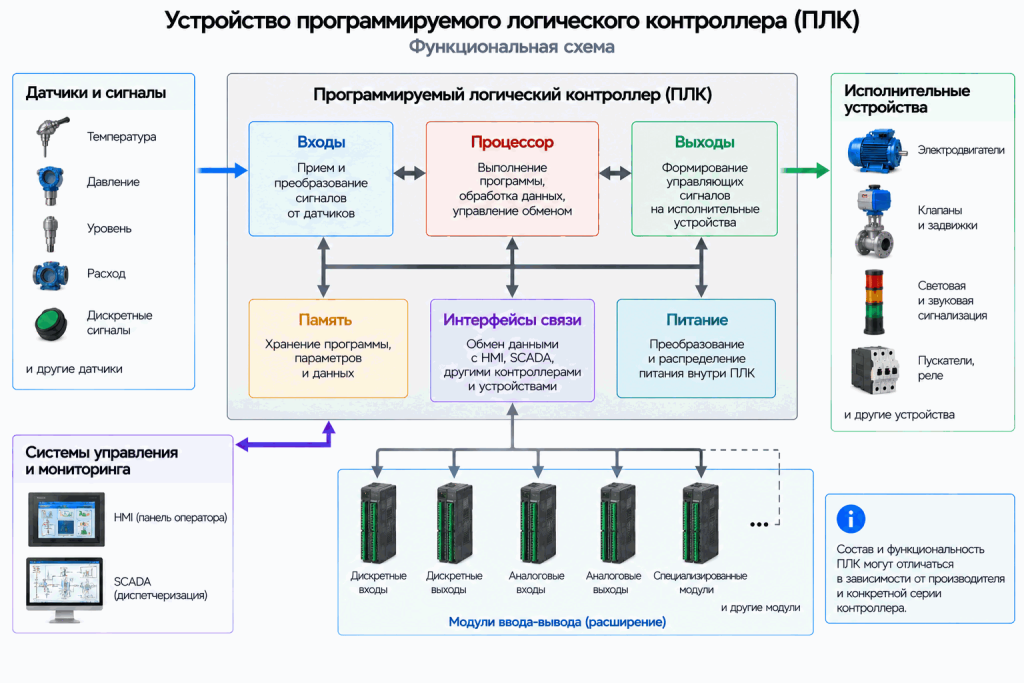
Функциональная структура ПЛК включает процессор, память, входные и выходные цепи, блок питания и интерфейсы связи. Входы принимают сигналы от датчиков, процессор обрабатывает их по программе, а выходы формируют команды исполнительным устройствам; возможности контроллера могут расширяться дополнительными модулями ввода-вывода.
Моноблочный и модульный ПЛК
По построению системы ПЛК условно можно разделить на моноблочные и модульные.
Моноблочный ПЛК объединяет основные функции контроллера и определенное количество встроенных входов и выходов в одном корпусе. В зависимости от модели возможности расширения могут присутствовать или отсутствовать.
Модульный ПЛК строится из процессорного и необходимых дополнительных модулей – например, ввода-вывода или коммуникационных. Это позволяет формировать аппаратную конфигурацию системы под конкретную задачу в пределах возможностей выбранной платформы.
Граница между этими вариантами не всегда абсолютна: компактный контроллер со встроенным вводом-выводом также может поддерживать модули расширения. Поэтому «моноблочный» и «модульный» в данном случае описывают прежде всего способ построения аппаратной системы, а не два взаимоисключающих класса оборудования.
Принцип работы ПЛК
Принцип работы ПЛК заключается в получении данных о состоянии объекта, выполнении пользовательской программы и формировании управляющих воздействий. Во многих контроллерах эти действия циклически повторяются во время работы.
Упрощенный рабочий цикл можно представить так:
получение или обновление входных данных → выполнение пользовательской программы → формирование или обновление выходных воздействий → служебные операции → следующий цикл.
На этапе обработки входов контроллер получает информацию от физических входов или использует актуальные входные данные, доступные среде исполнения. Затем выполняется пользовательская программа: проверяются условия, выполняются вычисления, обрабатываются таймеры, счетчики и другие программные функции.
По результатам программы формируются значения, которые могут использоваться для обновления физических выходов или передаваться другим устройствам через коммуникационные средства.
После завершения необходимых операций контроллер продолжает выполнение программы и обработку актуальных данных. Поэтому ПЛК способен реагировать на изменения объекта без постоянного участия оператора.
Однако классический циклический принцип – это упрощенная модель, а не универсальное описание внутренней работы любого контроллера. Конкретная организация выполнения зависит от архитектуры ПЛК: могут использоваться периодические и событийные задачи, разные приоритеты, прерывания, отдельная обработка коммуникаций и другие механизмы.
Из этого следует важный практический вывод: изменение физического входного сигнала не обязательно мгновенно приводит к изменению физического выхода. Реакция зависит от организации ввода-вывода, выполнения программы и других процессов конкретного контроллера.
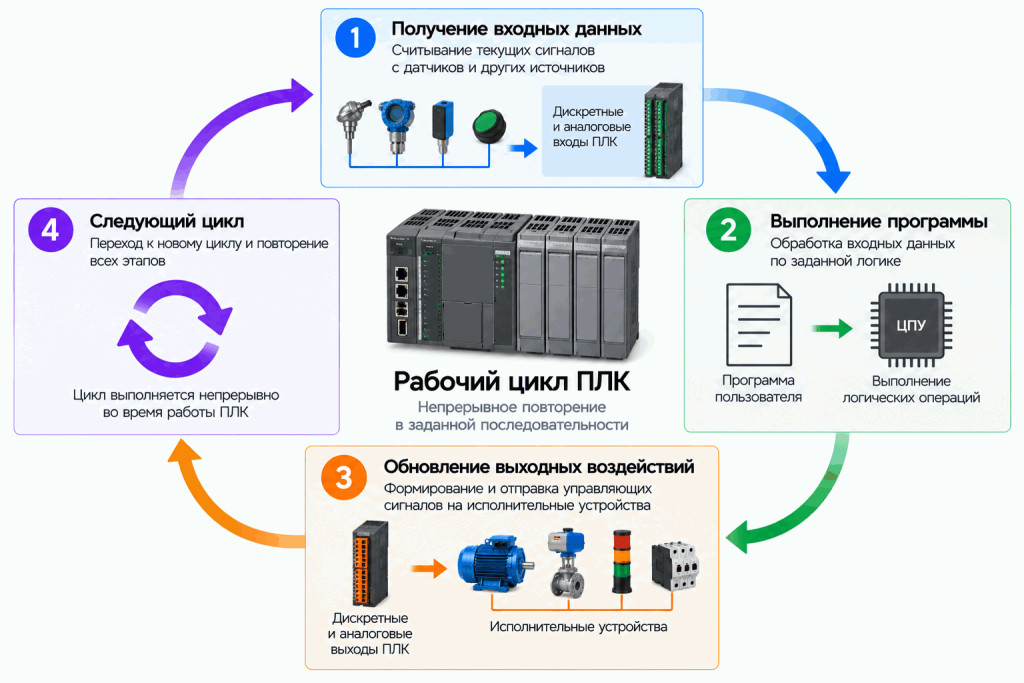
Упрощенный рабочий цикл ПЛК: контроллер получает текущие входные данные, выполняет пользовательскую программу и обновляет выходные воздействия на исполнительные устройства. После этого начинается следующий цикл, и последовательность непрерывно повторяется во время работы контроллера.
Пример работы ПЛК простыми словами
Рассмотрим упрощенный пример с насосной установкой. Датчик сообщает контроллеру о состоянии контролируемого параметра. Сигнал поступает на вход ПЛК, после чего программа проверяет не только этот сигнал, но и предусмотренные условия разрешения работы и блокировки.
Если алгоритм разрешает запуск, ПЛК формирует соответствующую команду. Она может поступить, например, на устройство управления электроприводом, которое обеспечивает работу насоса. Когда условия изменяются, программа формирует предусмотренную алгоритмом команду на остановку или переход в другой режим.
Получается цепочка:
датчик фиксирует условие → сигнал поступает в ПЛК → программа проверяет условия и блокировки → ПЛК формирует команду → исполнительное оборудование выполняет действие.
Главный принцип: входной сигнал сам по себе не обязан непосредственно включать определенный выход. Связь между входными данными и управляющим воздействием задается программой и может учитывать сразу несколько условий, состояний и блокировок.
Как ПЛК управляет оборудованием
ПЛК управляет оборудованием, формируя команды в соответствии с полученными данными и пользовательской программой. Общую цепочку можно представить так:
датчики → входные сигналы → ПЛК → программа управления → управляющие воздействия → исполнительные устройства → технологический процесс.
В качестве исполнительных или промежуточных устройств в системе могут использоваться:
- реле;
- контакторы;
- клапаны;
- электроприводы;
- частотные преобразователи;
- другие устройства управления.
При этом выход ПЛК не обязательно непосредственно питает исполнительный механизм. Например, контроллер может формировать управляющий сигнал для промежуточного реле, контактора или частотного преобразователя, а уже это устройство коммутирует или регулирует силовую нагрузку.
Управление также не ограничивается физическими выходами. ПЛК может передавать команды, уставки и другие данные по промышленной сети. Поэтому в современной системе автоматизации управляющее воздействие может быть как электрическим сигналом отдельного выхода, так и данными, передаваемыми другому устройству.
Какие сигналы обрабатывает ПЛК
ПЛК может работать с дискретными и аналоговыми сигналами, а также обмениваться цифровыми данными с другими устройствами. Конкретные возможности определяются встроенными средствами контроллера и подключенными модулями.
Дискретные сигналы
Дискретный сигнал имеет ограниченное число состояний. В типовых задачах автоматизации его часто используют для представления состояний «есть/нет», «включено/выключено», «сработало/не сработало».
Так передаются, например, состояния кнопок, концевых выключателей и дискретных датчиков. Конкретные электрические уровни и соответствие физического состояния логическому значению зависят от схемы и оборудования.
Аналоговые сигналы
Аналоговый сигнал представляет непрерывно изменяющуюся электрическую величину в определенном диапазоне. Такой сигнал может использоваться для передачи информации о температуре, давлении, уровне, расходе и других технологических параметрах через соответствующий датчик или измерительный преобразователь.
Для обработки в программе контроллер преобразует полученный электрический сигнал в цифровое значение. Дальнейшее соответствие этого значения физической величине определяется конфигурацией канала и программной обработкой.
Данные по промышленным интерфейсам
Контроллер может получать и передавать цифровые данные через поддерживаемые коммуникационные интерфейсы и протоколы. Таким способом ПЛК взаимодействует с HMI, приводами, удаленным вводом-выводом, другими контроллерами и системами верхнего уровня.
В отличие от отдельного дискретного или аналогового канала, одно коммуникационное соединение может использоваться для обмена множеством параметров, состояний и команд.
Где применяются ПЛК
ПЛК применяются там, где требуется автоматическое управление оборудованием или технологическим процессом по заданному алгоритму.
Типичные области:
- производственные линии;
- станки и машины;
- насосные установки;
- системы водоснабжения;
- вентиляция и HVAC;
- котельные;
- конвейеры;
- упаковочное оборудование;
- системы диспетчеризации и инженерной автоматизации.
Масштаб системы может быть разным: от локального контроллера одной установки до нескольких взаимодействующих ПЛК в составе распределенной системы автоматизации.
Основные элементы ПЛК
| Элемент | Назначение |
|---|---|
| Процессор | Выполнение программы и обработка данных |
| Память | Хранение программы и данных |
| Дискретные входы | Получение дискретных состояний |
| Аналоговые входы | Получение аналоговых сигналов |
| Дискретные выходы | Формирование дискретных команд |
| Аналоговые выходы | Формирование аналоговых управляющих сигналов |
| Интерфейсы связи | Обмен данными с внешним оборудованием |
| Модули расширения | Расширение ввода-вывода, коммуникационных и других возможностей |
Не все перечисленные элементы обязательно встроены непосредственно в каждый ПЛК. Например, аналоговый ввод-вывод или дополнительные коммуникационные интерфейсы могут реализовываться отдельными модулями.
Часто задаваемые вопросы
Что такое ПЛК в автоматизации?
Как устроен ПЛК?
Как работает ПЛК?
Какие входы и выходы бывают у ПЛК?
Как ПЛК управляет оборудованием?
Где используются ПЛК?

Контакты
 Наш офис
109428, Москва, БЦ Юнион, Рязанский проспект 24 корпус 2, 11 этаж, офис 1101
 +7 (495) 135-135-5
 info1@owenkomplekt.ru
График: Пн-Пт 09:00 - 18:00


Наш склад
109456, Москва, 1-й Вешняковский проезд, дом 2, строение 6
info1@owenkomplekt.ru
График: Пн-Пт 09:00 - 18:00


