


 Назад
























Неисправности энкодера: причины, диагностика и проверка
Неисправности энкодера проявляются отсутствием выходных сигналов, пропуском импульсов, неправильным определением направления вращения, нестабильными показаниями скорости и ошибками позиционирования. Однако такие симптомы не всегда означают поломку датчика: причиной могут быть питание, кабель, входной модуль или настройки ПЛК.
Проверку проводят последовательно – от источника питания и механического соединения до выходных сигналов и их обработки контроллером. Это позволяет определить неисправный участок, не заменяя исправное оборудование.
Устройство и принцип формирования сигналов подробно рассмотрены в статье «Энкодер: устройство, принцип работы и виды».
Основные признаки неисправности энкодера
О неполадках в цепи «энкодер – кабель – ПЛК» могут свидетельствовать следующие признаки:
- Энкодер не выдает сигнал. На выходах отсутствуют ожидаемые импульсы при допустимом вращении вала.
- ПЛК не регистрирует импульсы. Контроллер не изменяет значение счетчика, хотя механизм движется.
- Количество импульсов не соответствует ожидаемому. За известный оборот или перемещение регистрируется неправильное число отсчетов.
- Неверное направление счета. При вращении вала счетчик изменяется в противоположную сторону.
- Нестабильная скорость. Показания колеблются при относительно равномерном вращении.
- Скачки координаты. Значение положения изменяется неравномерно или неожиданно.
- Ошибка абсолютного энкодера. Контроллер не получает данные положения либо сообщает об ошибке связи.
- Сбой при определенной скорости. На малых оборотах система работает нормально, но при ускорении появляются ошибки счета.
По одному симптому нельзя достоверно определить повреждение энкодера. Например, отсутствие счета в ПЛК может быть связано с несовместимостью электрических уровней, а пропуски импульсов – с превышением допустимой частоты входа.
Причины неисправностей энкодера
Отсутствие или неправильное питание
Энкодер может перестать формировать сигналы при отсутствии питания, неправильной полярности, недостаточном или чрезмерном напряжении.
Нестабильное питание также способно вызывать периодические сбои. Возможные причины – неисправность источника, падение напряжения в кабеле или ненадежный контакт.
Проверять следует фактическое напряжение на цепях питания энкодера и его соответствие документации конкретной модели. Универсального напряжения питания для всех энкодеров нет.
Повреждение кабеля и разъемов
Обрыв проводника, повреждение изоляции, ослабленный контакт или нарушение соединения сигнальных пар могут приводить к потере импульсов.
Особое внимание уделяют участкам, где кабель постоянно изгибается вместе с механизмом. Повреждение проводника иногда проявляется только при определенном положении оборудования или вибрации.
Внешне исправный кабель не гарантирует целостности жил и контактов разъема.
Ошибки подключения выходных сигналов
Тип выхода энкодера должен соответствовать электрическим характеристикам входа ПЛК. При подключении возможны следующие ошибки:
- несовместимость выходов PNP или NPN с входной группой;
- неправильное согласование уровней Push-Pull;
- перепутанные проводники дифференциальных пар;
- отсутствие необходимой подтяжки для выхода с открытым коллектором;
- подключение каналов к неподходящим входам контроллера.
Например, NPN-выход с открытым коллектором без предусмотренной цепи подтяжки может не формировать корректный высокий логический уровень.
Принципы электрического соединения рассмотрены отдельно в статье «Подключение энкодера к ПЛК: схемы, сигналы A, B, Z и типы выходов».
Пропуск импульсов и ошибки обработки сигнала
Если энкодер формирует правильные сигналы, но контроллер регистрирует не все изменения, причина может находиться во входном модуле или настройках.
Типичные ситуации – превышение допустимой входной частоты, использование обычных дискретных входов вместо высокоскоростных, неправильный режим квадратурного декодирования или влияние электрических помех.
Например, при увеличении скорости вращения частота импульсов растет. Если она превышает возможности счетного входа, часть изменений сигнала может не регистрироваться. При этом на осциллограмме выхода энкодера импульсы могут оставаться правильными.
Ошибочный выбор режима x1, x2 или x4 приводит к неправильному числу отсчетов даже при исправных сигналах энкодера. Это ошибка масштаба, а не обязательно физический пропуск импульсов.
Механические повреждения энкодера
Механические неисправности возникают из-за чрезмерной нагрузки на вал, нарушения соосности, повреждения муфты, износа подшипников или загрязнения внутренних узлов.
Проскальзывание муфты приводит к расхождению между фактическим перемещением механизма и показаниями энкодера. При этом электрические сигналы самого датчика могут оставаться корректными.
Поврежденный подшипниковый узел может сопровождаться повышенным сопротивлением вращению, люфтом или посторонним шумом.
Не следует вскрывать герметичный корпус или самостоятельно ремонтировать внутренние узлы, если такие операции не предусмотрены производителем.
Проверка энкодера: пошаговый алгоритм
Диагностику выполняют по последовательности:
Тип энкодера → Питание → Кабель и механика → Выходные сигналы → Вход ПЛК → Настройки счетчика → Заключение о неисправности.
Переходить к замене энкодера целесообразно только после проверки внешних причин отказа.
Шаг 1. Определить тип энкодера
По маркировке и документации устанавливают:
- инкрементальный или абсолютный тип;
- допустимое напряжение питания;
- выходной каскад или интерфейс связи;
- наличие каналов A, B, Z;
- предельную частоту сигналов;
- назначение контактов и проводников.
Метод проверки зависит от исполнения. Импульсные выходы инкрементального энкодера и цифровой интерфейс абсолютной модели требуют разных измерений.
Шаг 2. Проверить питание и кабель
Сначала проверяют источник питания и соответствие напряжения характеристикам энкодера. Затем осматривают корпус, кабель, разъемы и места подключения. Обращают внимание на повреждения изоляции, следы влаги, ослабленные соединения и перегибы.
Проверку целостности проводников мультиметром выполняют только на обесточенной и отсоединенной цепи, чтобы исключить воздействие измерительного напряжения на электронные компоненты.
Измерения в работающих электрических цепях допускаются только квалифицированным персоналом с соблюдением требований безопасности.
Шаг 3. Проверить механическое состояние
Необходимо убедиться, что вал энкодера надежно связан с контролируемым механизмом, муфта не проскальзывает, крепление не ослаблено, а видимые повреждения отсутствуют.
Дополнительно проверяют соответствие условий эксплуатации характеристикам датчика: механической нагрузке, вибрации, температуре и степени защиты корпуса.
Вращать вал вручную допустимо только при безопасном состоянии оборудования и отсутствии ограничений со стороны конструкции механизма.
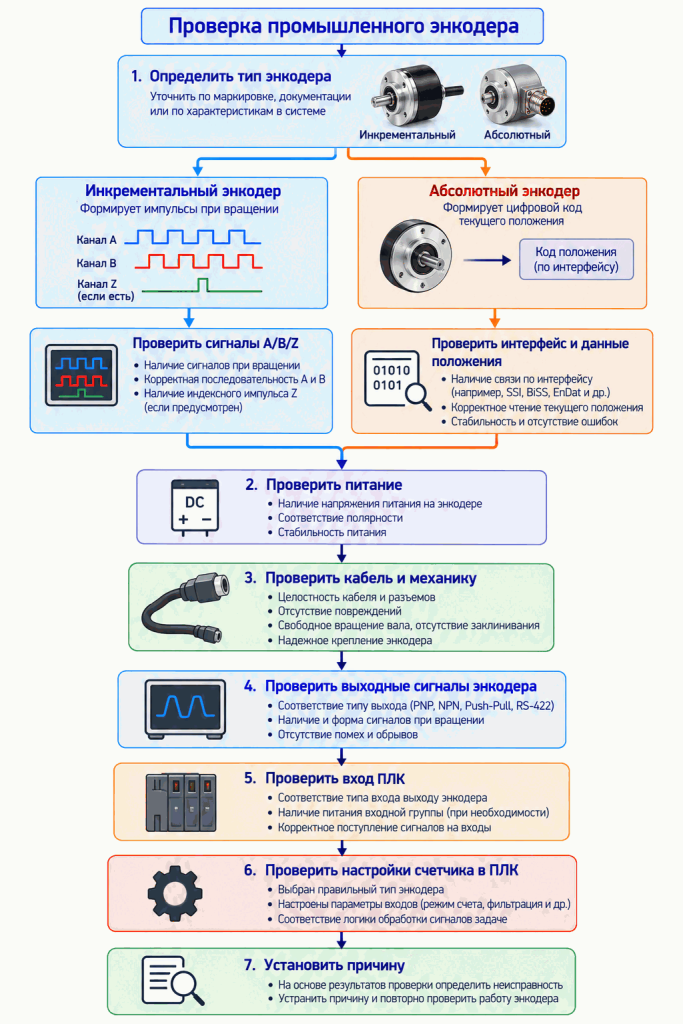
Проверка энкодера включает контроль питания, механического соединения, выходных сигналов, входов ПЛК и настроек обработки данных.
Проверка инкрементального энкодера
Проверка сигналов A и B осциллографом
Осциллограф позволяет оценить наличие импульсов, уровни напряжения, форму сигналов и фазовое соотношение каналов A и B.
При исправной работе каналы обычно формируют последовательности прямоугольных импульсов со сдвигом фаз около четверти периода. При изменении скорости вращения изменяется частота сигналов.
Во время проверки обращают внимание на пропуски, искажения фронтов, нестабильные уровни и нарушение фазовой последовательности. Наблюдаемое искажение сигнала может возникать как в энкодере, так и в кабеле или при неправильном согласовании входной цепи.
Измеренные уровни и форма сигналов должны соответствовать характеристикам конкретного выходного каскада. Для NPN, PNP, Push-Pull и дифференциальных выходов условия измерения различаются.
Важно: общий провод обычного заземленного осциллографа нельзя произвольно подключать к сигнальным цепям. Для дифференциальных выходов применяют подходящий дифференциальный пробник или другой предусмотренный производителем способ измерения.
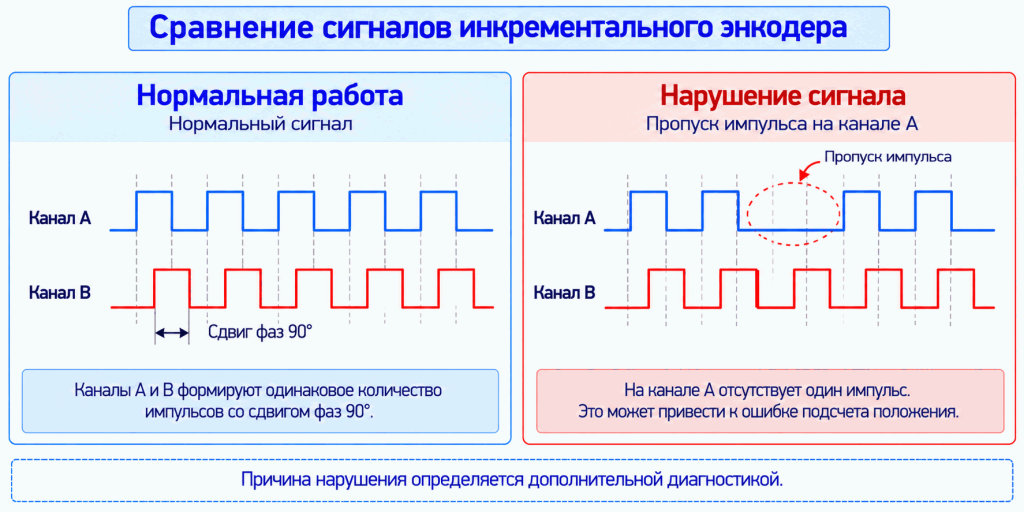
Искажения или пропуски импульсов на каналах A и B могут приводить к ошибкам подсчета перемещения и определения скорости.
Проверка энкодера мультиметром
Мультиметр используют прежде всего для контроля напряжения питания и проверки целостности отключенных проводников.
В некоторых случаях прибор позволяет наблюдать изменение логических уровней при очень медленном вращении или измерять частоту сигнала, если такая функция предусмотрена и совместима с выходом энкодера.
Однако обычный мультиметр не позволяет надежно оценить форму быстрых импульсов, фазовый сдвиг A/B и кратковременные пропуски.
Отсутствие заметного изменения показаний мультиметра не доказывает неисправность энкодера: прибор может отображать усредненное значение быстро переключающегося сигнала.
Режим прозвонки нельзя применять к работающему электронному энкодеру.
Проверка индексного сигнала Z
Если энкодер оснащен каналом Z, проверяют появление индексного импульса при прохождении соответствующего углового положения.
Для наблюдения сигнала может потребоваться полный оборот вала. Ширина импульса, его положение относительно каналов A/B и условия формирования зависят от модели. При узком импульсе мультиметр может его не обнаружить; используют подходящий осциллограф или счетный вход.
Отсутствие импульса Z не следует считать неисправностью, пока не подтверждено, что такой канал предусмотрен конструкцией.
Проверка абсолютного энкодера
Абсолютный энкодер передает значение положения через предусмотренный интерфейс. Поэтому его диагностика отличается от проверки импульсных каналов A/B.
Проверяют питание, кабель, параметры обмена, состояние интерфейса и диагностические сообщения устройства.
При допустимом перемещении механизма контролируют изменение передаваемого значения положения и его соответствие фактической координате.
Для SSI необходимо учитывать характеристики интерфейса и параметры тактового обмена. Для энкодеров с промышленной сетью дополнительно проверяют конфигурацию устройства, состояние соединения и сообщения контроллера.
Наличие или отсутствие импульсов A/B само по себе не является универсальным критерием исправности абсолютного энкодера.
Проверка энкодера в ПЛК
Если выходные сигналы присутствуют, но контроллер неправильно определяет перемещение, необходимо проверить обработку данных во входном модуле.
Последовательно контролируют:
- Назначение физических входов энкодера.
- Совместимость электрических уровней.
- Допустимую частоту высокоскоростного счетчика.
- Выбранный режим обработки каналов A и B.
- Направление изменения счетчика.
- Настройки декодирования x1, x2 или x4.
- Разрешение энкодера и масштабирование.
- Использование индексного сигнала Z, если он предусмотрен.
Например, энкодер с 1 000 периодов канала A за оборот в режиме x4 может давать 4 000 отсчетов за оборот. Если контроллер настроен на другое число отсчетов, вычисленное перемещение будет неправильным. При этом обозначение PPR в документации необходимо сопоставить с принятой производителем терминологией.
При высокой скорости вращения дополнительно сравнивают частоту сигналов с допустимыми характеристиками входа ПЛК с учетом выбранного режима счета. Ошибка регистрации импульсов не обязательно указывает на повреждение датчика.
Подробнее о входных цепях контроллера – в статье «Схема подключения ПЛК: входы, выходы и примеры подключения».
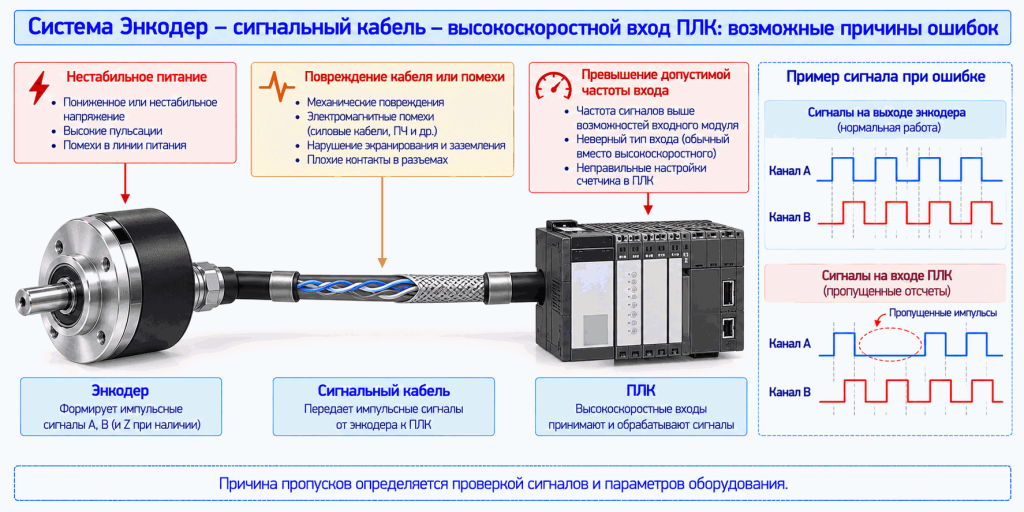
Ошибки счета могут возникать не только из-за энкодера, но и вследствие повреждения сигнальной линии или ограничений высокоскоростного входа ПЛК.
Таблица неисправностей энкодера
| Симптом | Возможная причина | Что проверить |
|---|---|---|
| Нет выходного сигнала | Отсутствует питание или повреждена цепь | Питание и кабель |
| ПЛК не считает импульсы | Несовместимый выход или вход | Тип выхода и входной модуль |
| Пропуски импульсов | Превышение частоты, помехи | Частоту и сигнальную линию |
| Неверное направление счета | Перепутаны A/B или неверная настройка | Каналы и режим счета |
| Неправильное значение перемещения | Ошибка разрешения или масштаба | PPR и режим декодирования |
| Нестабильная скорость | Помехи, механическое проскальзывание | Сигналы и муфту |
| Нет индексного импульса | Канал Z отсутствует или не регистрируется | Документацию и вход ПЛК |
| Ошибка абсолютного энкодера | Нарушение связи или параметров обмена | Интерфейс и диагностику |
| Неисправность проявляется при вибрации | Повреждение кабеля или соединения | Разъемы и крепление |
Когда энкодер необходимо заменить
Замена энкодера обоснована, если после проверки питания, подключения, механики и входов ПЛК подтверждена неисправность самого устройства.
Основаниями могут быть отсутствие выходных сигналов при корректных условиях проверки, повреждение выходного каскада, разрушение вала или корпуса, отказ чувствительного элемента.
Если неисправность затрагивает внутренние герметичные узлы, а производитель не предусматривает их обслуживание в эксплуатации, обычно заменяют устройство целиком.
Перед установкой нового энкодера необходимо устранить внешнюю причину отказа, если она установлена. Иначе неправильное питание, механическая перегрузка или ошибка подключения могут повредить новое оборудование.
Часто задаваемые вопросы
Как проверить энкодер на исправность?
Проверяют питание, кабель, механическое соединение и выходные сигналы. Затем оценивают, правильно ли контроллер регистрирует и обрабатывает данные энкодера.
Можно ли проверить энкодер мультиметром?
Мультиметром можно проверить питание и целостность отключенных проводников, а иногда – медленные изменения выходного уровня. Для анализа быстрых импульсов и фазового соотношения каналов A/B обычно требуется осциллограф.
Почему энкодер не выдает импульсы?
Причиной могут быть отсутствие питания, повреждение кабеля, неправильное подключение или отказ выходного каскада. Сначала необходимо исключить внешние неисправности и убедиться, что выбран правильный метод измерения сигнала.
Почему ПЛК пропускает импульсы энкодера?
Возможные причины – превышение допустимой частоты входа, помехи, неправильный режим счетчика или несоответствие электрических уровней. Для определения причины сравнивают сигналы на выходе энкодера и на входе контроллера.
Как проверить сигналы A и B энкодера?
Осциллографом проверяют наличие импульсов, их уровни, форму и фазовое соотношение. При изменении направления вращения должна изменяться последовательность переключения каналов.
Когда энкодер необходимо заменить?
Энкодер заменяют после подтверждения его внутренней электрической или механической неисправности, если ремонт не предусмотрен производителем или экономически нецелесообразен. Перед заменой необходимо исключить ошибки питания, подключения и настроек ПЛК.

Контакты
 Наш офис
109428, Москва, БЦ Юнион, Рязанский проспект 24 корпус 2, 11 этаж, офис 1101
 +7 (495) 135-135-5
 info1@owenkomplekt.ru
График: Пн-Пт 09:00 - 18:00


Наш склад
109456, Москва, 1-й Вешняковский проезд, дом 2, строение 6
info1@owenkomplekt.ru
График: Пн-Пт 09:00 - 18:00


