


 Назад
























Магнитные датчики положения: принцип работы и виды
Магнитный датчик положения определяет положение объекта по воздействию магнитного поля на чувствительный элемент. Такие устройства применяют для контроля поршней пневмоцилиндров, концевых положений механизмов, дверей и защитных кожухов промышленного оборудования.
Наиболее распространены герконовые датчики и электронные датчики на эффекте Холла. Они решают сходные задачи, но отличаются принципом формирования сигнала, требованиями к питанию и особенностями эксплуатации.
Что такое магнитный датчик положения
Магнитный датчик положения – устройство, которое определяет наличие или положение объекта по воздействию магнитного поля на чувствительный элемент.
Обычно постоянный магнит закрепляют на подвижной части механизма, а датчик устанавливают неподвижно. При перемещении объекта изменяется магнитное поле в области чувствительного элемента. Датчик регистрирует это изменение и формирует соответствующий сигнал.
В отдельных конструкциях обнаружение возможно по магнитному полю самого контролируемого объекта, если датчик рассчитан на такой способ работы.
- Контроль заданного положения. Датчик определяет, достиг ли объект определенной точки, и формирует дискретный сигнал.
- Измерение перемещения. Специализированный датчик формирует сигнал, связанный с положением объекта в пределах рабочего диапазона.
Не каждый магнитный датчик способен непрерывно измерять расстояние или перемещение. Обычные герконовые и цифровые датчики Холла преимущественно предназначены для обнаружения заданного положения.
Принцип работы магнитного датчика положения
Принцип работы магнитного датчика основан на регистрации магнитного поля, величина или направление которого изменяется при перемещении контролируемого объекта.
- Постоянный магнит создает магнитное поле в области установки датчика.
- При перемещении объекта изменяется величина или направление поля относительно чувствительного элемента.
- Чувствительный элемент реагирует на изменение магнитного воздействия.
- Датчик формирует выходной сигнал, соответствующий обнаружению объекта или измеряемому параметру.
Способ формирования сигнала определяется используемой технологией. Герконовый датчик изменяет состояние механических контактов под воздействием магнитного поля. Датчик Холла преобразует магнитное поле в электрический сигнал с помощью полупроводникового элемента и электронной схемы.
Положение срабатывания зависит от датчика, характеристик магнита, его ориентации и траектории движения. У цифровых устройств пороги включения и отпускания могут различаться: такой гистерезис препятствует многократному переключению при небольших колебаниях поля. Универсального расстояния обнаружения не существует.
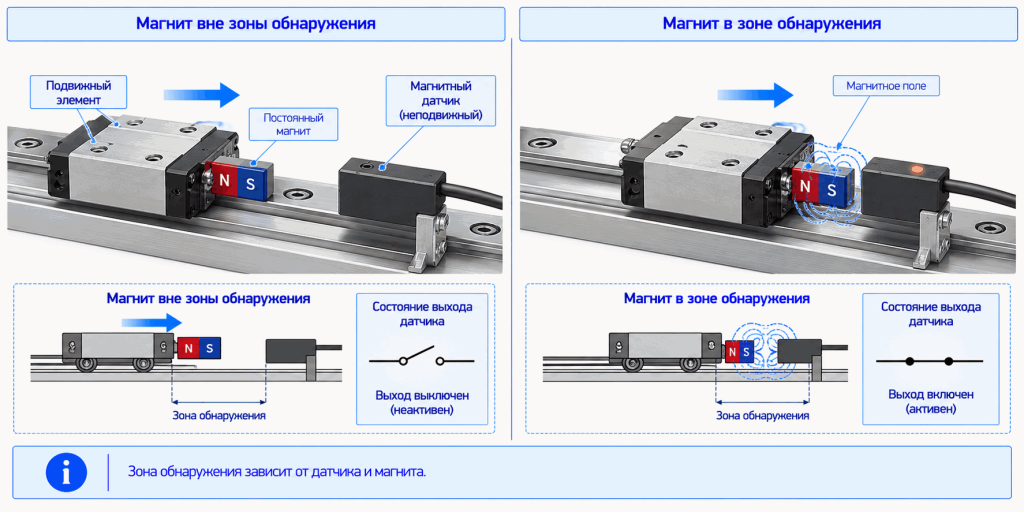
Магнитный датчик определяет положение объекта по изменению магнитного поля при приближении закрепленного на объекте магнита.
Основные виды магнитных датчиков положения
Магнитные датчики различаются способом преобразования магнитного поля в электрический сигнал. В промышленной автоматизации применяют контактные герконовые устройства, электронные датчики Холла и специализированные магниточувствительные системы.
Герконовые датчики
Герконовый датчик использует магнитоуправляемые контакты, расположенные внутри герметичной оболочки. При воздействии магнитного поля контакты изменяют состояние в зависимости от конструкции устройства.
- Контактный выход.
- Механическое перемещение контактных элементов.
- Возможность работы без отдельного питания чувствительного элемента.
- Ограничения по коммутационному току, напряжению и ресурсу.
- Применение для контроля заданного положения объекта.
Геркон обеспечивает бесконтактное обнаружение положения, хотя внутри самого чувствительного элемента происходит механическое переключение. Пассивный геркон не требует питания для переключения, но подключенная к нему цепь может нуждаться в питании.
Конструкция геркона, особенности срабатывания и типы контактов NO/NC подробно рассмотрены в статье «Герконовый датчик: принцип работы, устройство и применение».
Датчики на эффекте Холла
Датчик Холла – электронное устройство, которое регистрирует магнитное поле с помощью полупроводникового чувствительного элемента.
Физический принцип основан на эффекте Холла. Когда через чувствительный элемент протекает электрический ток и на него воздействует составляющая магнитного поля, перпендикулярная плоскости элемента, носители заряда отклоняются под действием силы Лоренца. В результате на противоположных сторонах элемента возникает поперечная разность потенциалов – напряжение Холла. Его величина и полярность связаны с измеряемой составляющей магнитного поля и параметрами элемента.
- Чувствительный элемент Холла, реагирующий на магнитное поле.
- Цепь питания, обеспечивающая работу элемента и электроники.
- Блок обработки сигнала, выполняющий усиление, компенсацию и другие предусмотренные конструкцией функции.
- Выходной каскад, передающий сигнал системе управления.
Цифровой датчик Холла формирует дискретный сигнал при достижении заданного порога магнитного воздействия. В зависимости от исполнения он может реагировать на определенную полярность поля, его величину или изменение направления. Гистерезис порогов, если предусмотрен, снижает риск ложных переключений вблизи точки срабатывания.
Линейный датчик Холла формирует сигнал, связанный с измеряемой составляющей магнитного поля в установленном рабочем диапазоне. Выход может быть аналоговым либо преобразованным в цифровую форму.
Линейная зависимость сигнала от магнитного поля не означает линейной зависимости от расстояния до магнита. Для измерения перемещения необходимы подходящая магнитная система, заданная геометрия установки и, когда это предусмотрено, калибровка. Датчик Холла непосредственно регистрирует магнитное поле, а не расстояние до объекта.
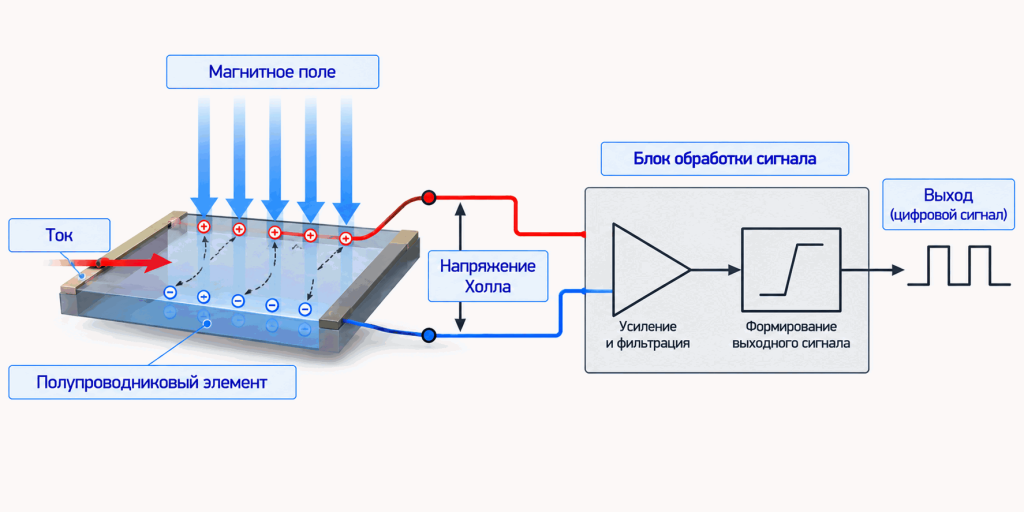
В чувствительном элементе датчика Холла магнитное поле создает поперечное напряжение, которое электронная схема преобразует в выходной сигнал.
Другие магнитные датчики положения
Помимо герконов и датчиков Холла, в промышленной автоматизации применяют другие магниточувствительные технологии.
Магниторезистивные датчики используют изменение электрического сопротивления чувствительного элемента под действием магнитного поля. Они могут применяться для обнаружения положения, определения направления поля и измерения углового перемещения.
Магнитострикционные датчики линейного положения используют взаимодействие магнитного поля и механических волн в специальном чувствительном элементе. Такие устройства предназначены для измерения положения в пределах рабочего диапазона.
Эти технологии решают отдельные измерительные задачи и не являются разновидностями герконов или датчиков Холла.
Геркон и датчик Холла: основные отличия
Главное отличие герконового датчика от датчика Холла заключается в способе преобразования магнитного поля в сигнал. Геркон переключает механические контакты, а датчик Холла использует полупроводниковый чувствительный элемент и электронную обработку.
| Характеристика | Герконовый датчик | Датчик Холла |
|---|---|---|
| Принцип действия | Магнитоуправляемые контакты | Эффект Холла и электронная обработка |
| Чувствительный элемент | Ферромагнитные контакты | Полупроводниковый элемент |
| Питание чувствительного элемента | Пассивному геркону не требуется | Требуется |
| Выходной сигнал | Контактное переключение | Дискретный или аналоговый |
| Механическое движение внутри элемента | Есть | Нет |
| Дребезг механических контактов | Возможен | Отсутствует |
| Коммутационный износ контактов | Возможен | Отсутствует |
| Быстродействие | Зависит от механики контактов | Зависит от электроники |
| Основные ограничения | Контактная нагрузка, ресурс, ориентация поля | Питание, параметры выхода, температура |
Герконовый датчик подходит для простого контроля положения, когда требуется контактное переключение, а допустимая нагрузка и частота срабатываний соответствуют характеристикам устройства.
Датчик Холла подходит для электронного обнаружения магнитного поля, в том числе при частых переключениях и необходимости дополнительной обработки сигнала.
Отсутствие механических контактов исключает их дребезг и коммутационный износ, но не делает датчик Холла автоматически более надежным во всех условиях. Работоспособность зависит от питания, электроники, температуры и характеристик выходного каскада. У готового герконового датчика могут присутствовать дополнительные электронные компоненты, поэтому параметры нужно сверять по паспорту модели.
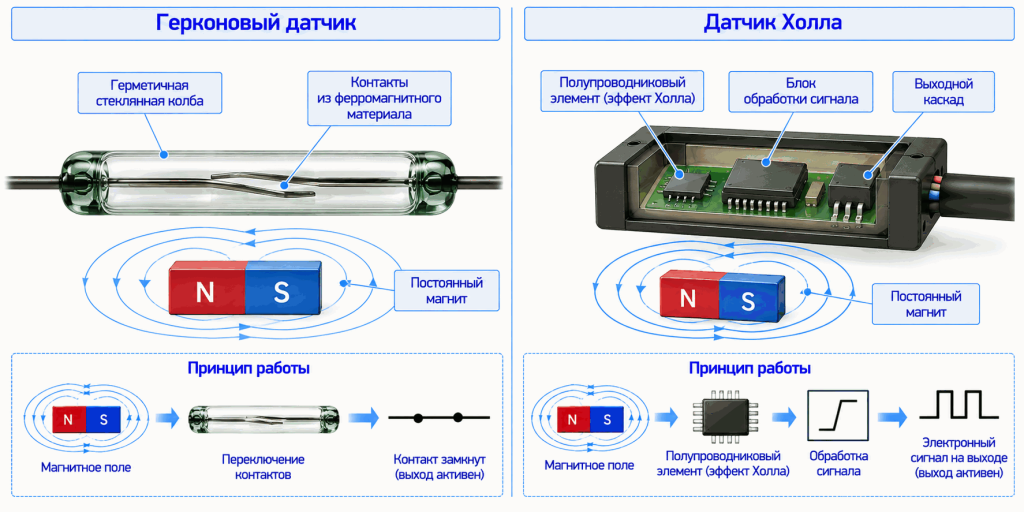
Герконовый датчик реагирует на магнитное поле переключением контактов, а датчик Холла формирует сигнал с помощью полупроводникового элемента и электронной схемы.
Где применяются магнитные датчики положения
Магнитные датчики применяют там, где необходимо определить положение подвижного элемента без механического воздействия на него.
Контроль положения поршня пневмоцилиндра
На пневматических цилиндрах датчик обычно устанавливают в монтажный паз или на специальное крепление корпуса. Внутри поршня находится постоянный магнит. Когда поршень достигает заданного положения, магнитное поле воздействует на чувствительный элемент датчика, и тот формирует сигнал.
Для такой задачи могут использоваться герконовые или электронные магнитные датчики. Выбор зависит от конструкции цилиндра, требуемого выходного сигнала, частоты переключений и характеристик системы управления. Совместимость с магнитом поршня и профилем крепления необходимо проверить по документации.
Контроль дверей, люков и защитных кожухов
Магнитный датчик устанавливают на неподвижной части конструкции, а магнит – на подвижной. При открытии или закрытии изменяется взаимное положение магнита и датчика. Полученный сигнал используют для контроля состояния двери, люка или кожуха.
Обычный магнитный датчик положения нельзя автоматически считать устройством функциональной безопасности. Для защитных блокировок необходимо применять предназначенные для этой функции компоненты и схемы, соответствующие оценке рисков оборудования; простой магнитный датчик может быть обойден внешним магнитом.
Контроль положения подвижных механизмов
Магнитные датчики используют для определения концевых положений исполнительных механизмов, контроля перемещения элементов транспортных систем и подтверждения выполнения операций.
Например, датчик может фиксировать достижение конечного положения подвижной каретки. Контроллер использует этот сигнал для перехода к следующему этапу технологического цикла.
В подобных задачах важно обеспечить стабильное положение срабатывания с учетом ориентации магнита, механических допусков и условий монтажа.
Преимущества и ограничения магнитных датчиков положения
Главное преимущество магнитных датчиков положения – возможность обнаружения объекта без механического контакта с ним. Это позволяет устанавливать датчик рядом с движущимся механизмом без необходимости непосредственного воздействия на его поверхность. К другим преимуществам относятся компактные размеры, возможность монтажа в ограниченном пространстве и использование в системах автоматического управления.
- Зависимость от магнитного поля. Для надежного обнаружения требуется достаточное магнитное воздействие на чувствительный элемент.
- Ориентация магнита. Изменение направления поля относительно датчика может влиять на положение срабатывания.
- Ограниченный рабочий диапазон. Расстояние обнаружения определяется характеристиками датчика и магнитной системы.
- Внешние магнитные поля. Посторонние источники магнитного воздействия могут влиять на сигнал.
- Электрическая совместимость. Выход датчика должен соответствовать входной цепи системы управления.
- Особенности технологии. Для герконов существенны параметры контактов и коммутационный ресурс, для электронных датчиков – питание и характеристики электроники.
Бесконтактное обнаружение объекта не означает полного отсутствия механических элементов внутри устройства: в герконовом датчике контакты физически перемещаются.
Если датчик не обнаруживает магнит или переключается нестабильно, необходимо проверить условия установки и характеристики устройства. Подробные причины подобных ситуаций рассматриваются в статье «Неисправности магнитных датчиков: причины отсутствия срабатывания и способы проверки».
Что выбрать: герконовый датчик или датчик Холла
Выбор технологии зависит от задачи контроля положения и требований системы автоматизации.
- Определите задачу. Для контроля заданной точки обычно достаточно дискретного датчика. Для измерения перемещения требуется устройство с соответствующей измерительной функцией.
- Выберите выходной сигнал. Уточните, необходим ли контактный выход или электронный сигнал для входа контроллера.
- Проверьте требования к питанию. Пассивному герконовому элементу не требуется отдельное питание, электронному датчику Холла – требуется.
- Оцените частоту переключений. При частых срабатываниях необходимо учитывать механический ресурс геркона и быстродействие электронного датчика.
- Проверьте магнитную систему. Убедитесь, что сила и ориентация магнитного поля обеспечивают срабатывание в требуемом положении.
- Учтите условия эксплуатации. Сравните допустимую температуру, степень защиты корпуса и другие характеристики.
- Сопоставьте конкретные модели. Проверьте электрические параметры, конструкцию и требования производителя к монтажу.
Для простого контроля положения может подойти герконовый датчик. Если необходим электронный выход, частые переключения или специальные функции обработки сигнала, целесообразно рассмотреть датчик Холла. Окончательное решение следует принимать по характеристикам конкретного датчика и условиям эксплуатации.
После выбора технологии важно согласовать датчик с входом контроллера. Различия между сухими контактами, PNP- и NPN-выходами и варианты электрических соединений рассмотрены в статье «Подключение герконовых и магнитных датчиков: схемы и подключение к ПЛК».
Часто задаваемые вопросы
Что такое магнитный датчик положения?
Как работает магнитный датчик?
Как работает датчик Холла?
Чем геркон отличается от датчика Холла?
Что лучше выбрать для контроля положения пневмоцилиндра – геркон или датчик Холла?

Контакты
 Наш офис
109428, Москва, БЦ Юнион, Рязанский проспект 24 корпус 2, 11 этаж, офис 1101
 +7 (495) 135-135-5
 info1@owenkomplekt.ru
График: Пн-Пт 09:00 - 18:00


Наш склад
109456, Москва, 1-й Вешняковский проезд, дом 2, строение 6
info1@owenkomplekt.ru
График: Пн-Пт 09:00 - 18:00


