


 Назад
























Энкодер: принцип работы, устройство и виды
Энкодер – датчик, преобразующий механическое перемещение или положение объекта в электрические сигналы. По этим сигналам система управления определяет угловое положение, скорость, направление вращения или величину перемещения.
Энкодеры применяют в электроприводах, станках, конвейерах и других системах промышленной автоматизации, где необходимо контролировать движение механизмов. При этом датчик не обязательно измеряет все параметры непосредственно: например, скорость вращения контроллер рассчитывает по изменению положения за определенное время.
Энкодеры бывают вращательными и линейными. Далее рассмотрены преимущественно вращательные модели, устанавливаемые на валы двигателей и исполнительных механизмов.
Устройство энкодера
Конструкция энкодера зависит от способа определения положения. В промышленности широко применяются оптические и магнитные модели. Типовой оптический вращательный энкодер включает следующие элементы:
- Корпус – защищает внутренние компоненты от внешних воздействий.
- Вал или полый вал – обеспечивает механическую связь с контролируемым механизмом.
- Подшипниковый узел – поддерживает вращение вала, если предусмотрен конструкцией.
- Кодовый диск – содержит оптические метки или дорожки.
- Источник света – формирует световой поток для считывания диска.
- Фотоприемник – регистрирует изменение светового сигнала.
- Электронная схема – обрабатывает сигналы чувствительной системы.
- Электрический интерфейс – передает данные принимающему устройству.
При вращении кодового диска меняется прохождение или отражение света. Фотоприемник регистрирует эти изменения, а электронная схема формирует выходные сигналы.
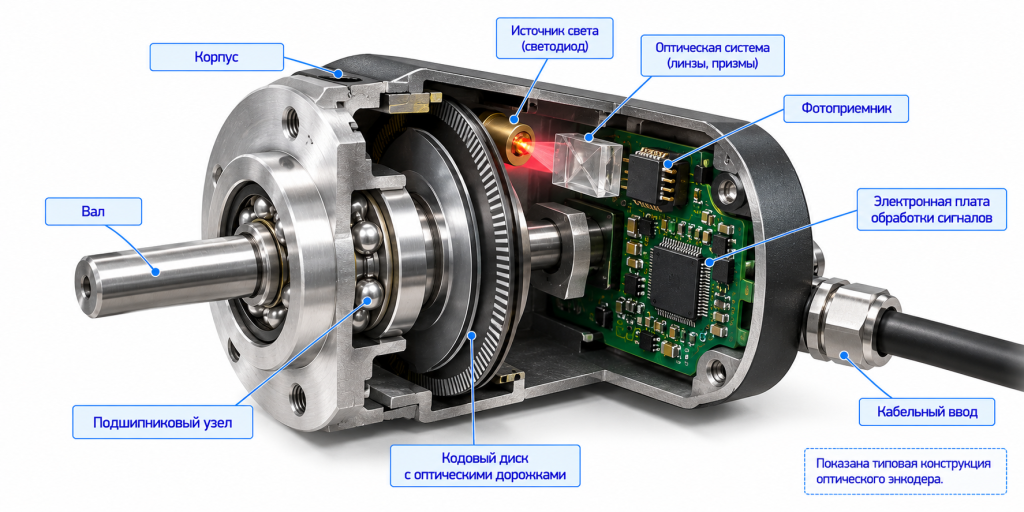
В оптическом энкодере вращение кодового диска изменяет световой сигнал, который фотоприемник и электронная схема преобразуют в выходные данные.
У магнитного энкодера принцип считывания другой. Положение определяется по изменению магнитного поля, создаваемого магнитным элементом или магнитной шкалой. Вместо оптической системы используются магниточувствительные элементы. Поэтому описанная конструкция с кодовым диском и источником света не является универсальной.
Принцип работы энкодера
Принцип работы энкодера основан на преобразовании движения механизма в электрическую информацию, которую может обработать система управления.
- Вал энкодера вращается вместе с контролируемым механизмом.
- Чувствительная система регистрирует изменение углового положения.
- Электронная схема преобразует результат считывания в выходной сигнал.
- Контроллер, привод или другое принимающее устройство обрабатывает сигнал.
- По полученным данным определяется положение, скорость или направление вращения.
Инкрементальный энкодер формирует сигналы, отражающие изменение положения. Чтобы определить перемещение, система управления подсчитывает импульсы.
Абсолютный энкодер передает значение, соответствующее текущему положению в пределах своего измерительного диапазона. Контроллер получает координату без необходимости восстанавливать ее только подсчетом импульсов от начальной точки. Конкретный способ формирования и передачи данных зависит от технологии чувствительного элемента и электрического интерфейса.
Инкрементальный энкодер: принцип работы
Инкрементальный энкодер формирует последовательность импульсов при вращении вала. Каждый зарегистрированный импульс или отсчет соответствует определенному изменению углового положения.
Контроллер подсчитывает изменения сигнала и определяет относительное перемещение. По частоте импульсов или изменению счетчика за заданный интервал времени рассчитывается скорость вращения. При определении направления и знака перемещения необходимо учитывать последовательность каналов A и B.
Инкрементальный энкодер сам по себе обычно не сообщает абсолютную координату вала. Если после включения системы требуется знать положение относительно фиксированной точки, необходимо выполнить начальную привязку, например переместить механизм к известной позиции. При пропуске импульсов счетчиком накопленная координата может стать ошибочной.
Сигналы A, B и Z
Многие инкрементальные энкодеры имеют два импульсных канала – A и B. Сигналы этих каналов сдвинуты по фазе примерно на четверть периода. При вращении в одном направлении изменение канала A опережает изменение канала B, при обратном направлении последовательность меняется. Конкретное соответствие последовательности физическому направлению определяется документацией.
Контроллер использует разницу фаз для определения направления вращения методом квадратурного декодирования. Дополнительный канал Z формирует индексный сигнал, обычно один раз за оборот. Он может использоваться для привязки положения к опорной метке, но сам по себе не задает уникальную многооборотную координату.
Канал Z предусмотрен не у всех инкрементальных энкодеров. Наличие и характеристики каналов необходимо уточнять по документации конкретной модели.
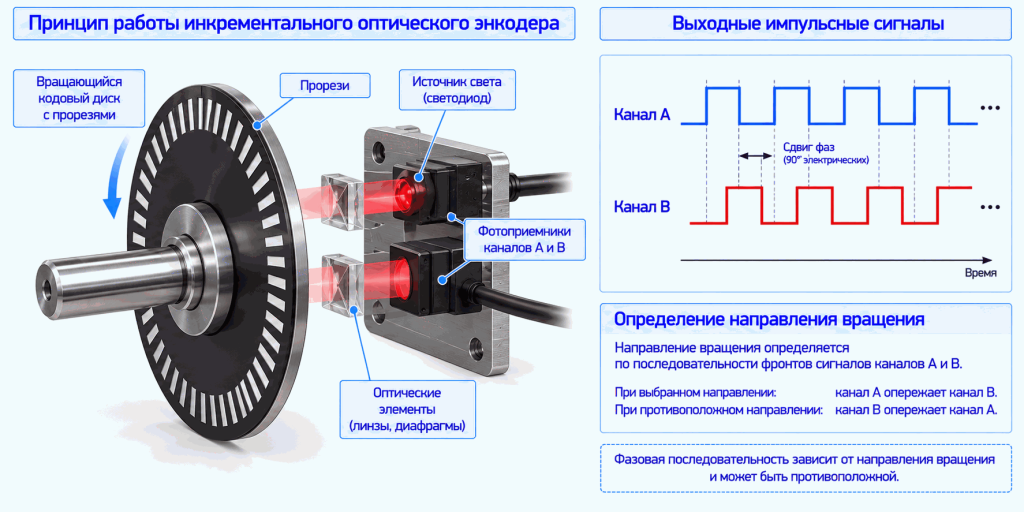
Инкрементальный энкодер формирует импульсы при вращении вала, а сдвиг фаз между каналами A и B позволяет определять направление движения.
Особенности электрических интерфейсов и обработки каналов рассматриваются отдельно в материале «Подключение энкодера к ПЛК: схемы и сигналы A, B, Z».
Разрешение энкодера и количество импульсов на оборот
Разрешение инкрементального энкодера характеризует, насколько подробно система может различать изменения положения вала. Один из распространенных параметров – PPR (Pulses Per Revolution), число импульсов на оборот. Важно уточнять, что именно производитель считает импульсом: полный период сигнала одного канала или отдельный отсчет.
- x1 – один отсчет на период сигнала.
- x2 – два отсчета на период.
- x4 – четыре отсчета на период с учетом обоих фронтов обоих каналов.
Например, если канал A формирует 1 000 полных периодов за оборот, в режиме x4 контроллер может зарегистрировать 4 000 отсчетов за оборот. Расчетный угловой шаг одного отсчета: 360° / 4 000 = 0,09°.
Это шаг цифрового отсчета, а не гарантированная абсолютная точность определения положения. На фактическую погрешность влияют характеристики датчика, механическая установка, люфты передачи и система обработки сигнала. При увеличении числа отсчетов также возрастает требуемая частота обработки входов на высокой скорости вращения.
Термины PPR, CPR и «разрешение» у разных производителей могут использоваться по-разному. При выборе энкодера необходимо сверять определения с технической документацией.
Абсолютный энкодер: принцип работы
Абсолютный энкодер определяет положение вала и формирует соответствующее кодовое значение. Каждому различимому положению в пределах диапазона измерения соответствует определенная информация, передаваемая системе управления.
В оптических абсолютных энкодерах для этого могут использоваться несколько кодовых дорожек. При вращении диска считывающие элементы определяют комбинацию сигналов, соответствующую текущему углу. В электронных исполнениях результат обрабатывается внутренней схемой и передается через интерфейс, например последовательный цифровой. Способ кодирования и формат данных зависят от модели.
Главное отличие от инкрементального принципа заключается в том, что абсолютный энкодер позволяет получить значение текущего положения после включения питания без обязательного подсчета всех предыдущих перемещений. Однако доступный диапазон координат и поведение при отключенном питании зависят от исполнения устройства.
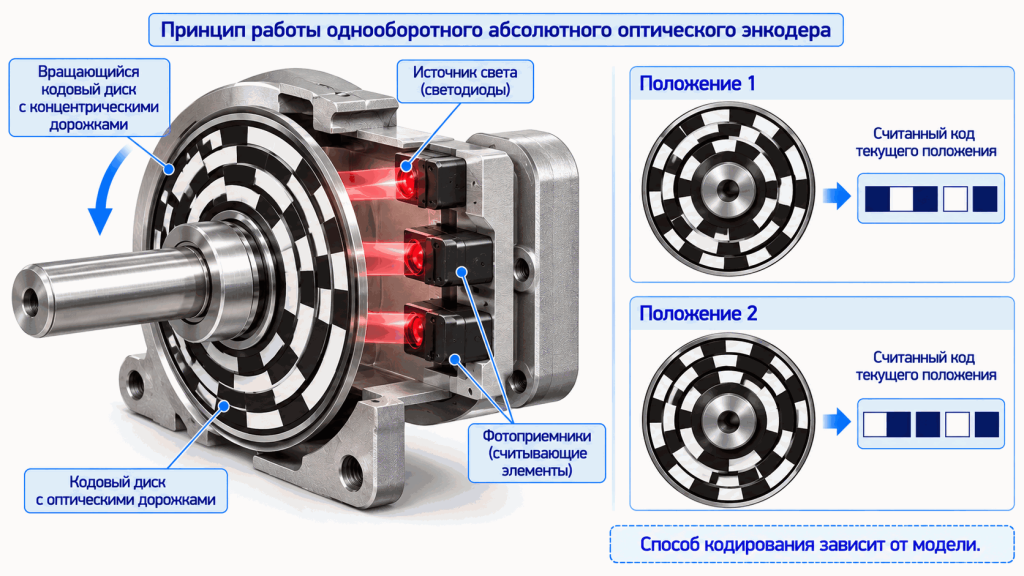
Абсолютный энкодер формирует код, соответствующий текущему положению вала, благодаря чему система управления получает информацию о координате.
Однооборотные и многооборотные абсолютные энкодеры
Однооборотный абсолютный энкодер определяет угловое положение в пределах одного оборота. При прохождении полного оборота значение координаты повторяется.
Многооборотный абсолютный энкодер дополнительно учитывает количество оборотов в пределах поддерживаемого диапазона. Это позволяет определять положение механизма, совершающего несколько оборотов. Учет оборотов может реализовываться механическими, электронными или энергонезависимыми решениями. Возможность сохранения многооборотной координаты при отключении питания необходимо проверять по документации: у некоторых исполнений для этого требуется батарея либо иное специальное решение.
Виды энкодеров
Энкодеры классифицируют по нескольким независимым признакам.
По способу представления положения:
- инкрементальные – формируют сигналы изменения положения;
- абсолютные – передают код текущей координаты.
По технологии чувствительного элемента:
- оптические – используют оптическое считывание меток;
- магнитные – определяют положение по магнитному полю;
- специализированные – используют другие способы регистрации перемещения.
По типу перемещения:
- вращательные – контролируют угловое положение;
- линейные – определяют перемещение вдоль измерительной оси.
По механической конструкции:
- с выступающим валом;
- с полым валом;
- с другими вариантами механического соединения.
Эти признаки не исключают друг друга. Например, промышленный энкодер может одновременно быть магнитным, абсолютным, многооборотным и иметь полый вал.
Инкрементальный и абсолютный энкодер: основные отличия
| Характеристика | Инкрементальный | Абсолютный |
|---|---|---|
| Представление положения | Изменение положения через импульсы | Код текущего положения |
| Определение направления | По соотношению каналов, если предусмотрены | По изменению значений положения |
| Абсолютная координата после включения | Обычно требуется начальная привязка | Доступна в пределах возможностей модели |
| Выходные сигналы | Импульсные каналы | Кодовые сигналы или цифровые интерфейсы |
| Учет оборотов | Внешним счетчиком | В многооборотных моделях |
| Типичные задачи | Скорость и относительное перемещение | Позиционирование и контроль координаты |
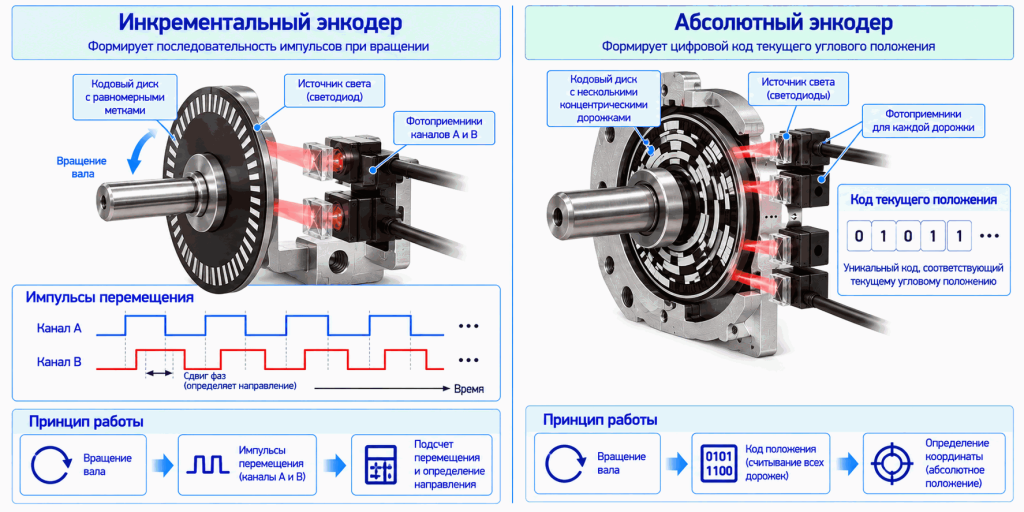
Инкрементальный энкодер передает информацию об изменении положения через импульсы, а абсолютный формирует код текущей координаты.
Инкрементальный энкодер подходит для задач измерения скорости и относительного перемещения, если принимающее устройство способно корректно обрабатывать импульсы. Абсолютный энкодер удобен там, где необходимо получать текущую координату без восстановления положения путем подсчета импульсов после каждого включения.
При этом нельзя считать один тип заведомо более точным. Точность зависит от конкретной конструкции и характеристик модели.
Где применяются энкодеры
Энкодеры используют в системах, где необходимо получать обратную связь о движении механизмов.
- Электроприводы. Контроль скорости и положения вала для регулирования движения.
- Конвейеры. Измерение скорости и пройденного перемещения.
- Подъемные механизмы. Определение положения исполнительных элементов и контроль перемещения; применение в функциях безопасности требует отдельно предусмотренных средств и оценки рисков.
- Станки и производственные линии. Позиционирование осей и контроль движения рабочих органов.
- Упаковочное оборудование. Синхронизация подачи материала и движения исполнительных механизмов.
Пригодность энкодера определяется не только принципом работы, но и разрешением, допустимой скоростью вращения, интерфейсом, конструкцией крепления и условиями эксплуатации.
Основные характеристики энкодера
При изучении технических характеристик энкодера необходимо учитывать несколько параметров:
- Тип энкодера – инкрементальный или абсолютный.
- Разрешение – количество различимых положений или отсчетов.
- Допустимая скорость вращения – предел, при котором устройство сохраняет заявленные характеристики.
- Точность – отклонение измеренного положения от фактического, если нормируется производителем.
- Выходной интерфейс – способ передачи сигнала системе управления.
- Напряжение питания – допустимый диапазон электрического питания.
- Конструкция вала и крепления – способ механического соединения с оборудованием.
- Механические нагрузки – допустимые радиальные и осевые воздействия, если применимо.
- Степень защиты корпуса – устойчивость оболочки к проникновению пыли и воды по установленной классификации.
- Рабочая температура – диапазон допустимых температур эксплуатации.
Разрешение, точность и повторяемость не являются взаимозаменяемыми понятиями. Разрешение определяет минимальный различимый шаг, точность характеризует близость результата к действительному положению, а повторяемость – согласованность результатов при повторном определении одной координаты.
При эксплуатации энкодера могут возникать проблемы с сигналом, механическим соединением и электрическим интерфейсом. Порядок их поиска рассматривается в отдельном материале «Неисправности энкодера: причины, диагностика и проверка».
Что учитывать при выборе энкодера
Выбор энкодера начинают с определения измерительной задачи, а не со сравнения отдельных моделей.
- Определите контролируемую величину. Для измерения скорости и относительного перемещения часто достаточно инкрементального энкодера. Для получения текущей координаты без начальной привязки рассматривают абсолютный.
- Выберите принцип определения положения. Учитывайте необходимость сохранения координаты после включения питания.
- Рассчитайте необходимое разрешение. Оно должно обеспечивать требуемый шаг измерения с учетом передаточных механизмов.
- Проверьте допустимую скорость вращения. Энкодер должен работать в диапазоне скоростей контролируемого вала; для импульсной модели также проверяют предельную частоту входа контроллера.
- Согласуйте интерфейс с системой управления. ПЛК или привод должен поддерживать электрические характеристики и способ обработки сигнала.
- Проверьте механическое исполнение. Учитывайте тип вала, крепление, допустимые нагрузки и условия установки.
- Оцените условия эксплуатации. Важны температура, вибрация, загрязнение, влажность и требования к защите корпуса.
Правильно выбранный энкодер должен обеспечивать необходимую информацию о движении и быть совместимым с механической и электрической частью системы управления.
Часто задаваемые вопросы
Что такое энкодер?
Энкодер – датчик, преобразующий механическое перемещение или положение в электрические сигналы. Он используется для определения положения, скорости и направления движения в системах управления.
Как работает энкодер?
Чувствительная система энкодера регистрирует изменение положения вала или линейного элемента. Электронная схема формирует импульсы либо код координаты, которые обрабатывает контроллер или привод.
Чем отличается инкрементальный энкодер от абсолютного?
Инкрементальный энкодер передает информацию об изменении положения, поэтому для получения координаты требуется подсчет импульсов. Абсолютный формирует код текущего положения в пределах поддерживаемого диапазона и позволяет получать координату после включения питания с учетом возможностей модели.
Что означают сигналы A, B и Z у энкодера?
A и B – импульсные каналы, фазовая последовательность которых позволяет определить направление вращения. Z – дополнительный индексный сигнал, обычно формируемый один раз за оборот. Он предусмотрен не во всех моделях.
Что означает количество импульсов на оборот энкодера?
Этот параметр показывает, сколько импульсов или периодов сигнала формируется за один полный оборот в соответствии со спецификацией производителя. При квадратурном декодировании число отсчетов контроллера может быть больше количества периодов одного канала.
Где применяются энкодеры?
Энкодеры используют в электроприводах, конвейерах, станках, подъемных механизмах и упаковочном оборудовании. Они обеспечивают обратную связь о положении и движении исполнительных механизмов.

Контакты
 Наш офис
109428, Москва, БЦ Юнион, Рязанский проспект 24 корпус 2, 11 этаж, офис 1101
 +7 (495) 135-135-5
 info1@owenkomplekt.ru
График: Пн-Пт 09:00 - 18:00


Наш склад
109456, Москва, 1-й Вешняковский проезд, дом 2, строение 6
info1@owenkomplekt.ru
График: Пн-Пт 09:00 - 18:00


